01/冠军赠冠军,人类冠军遇见硅基冠军
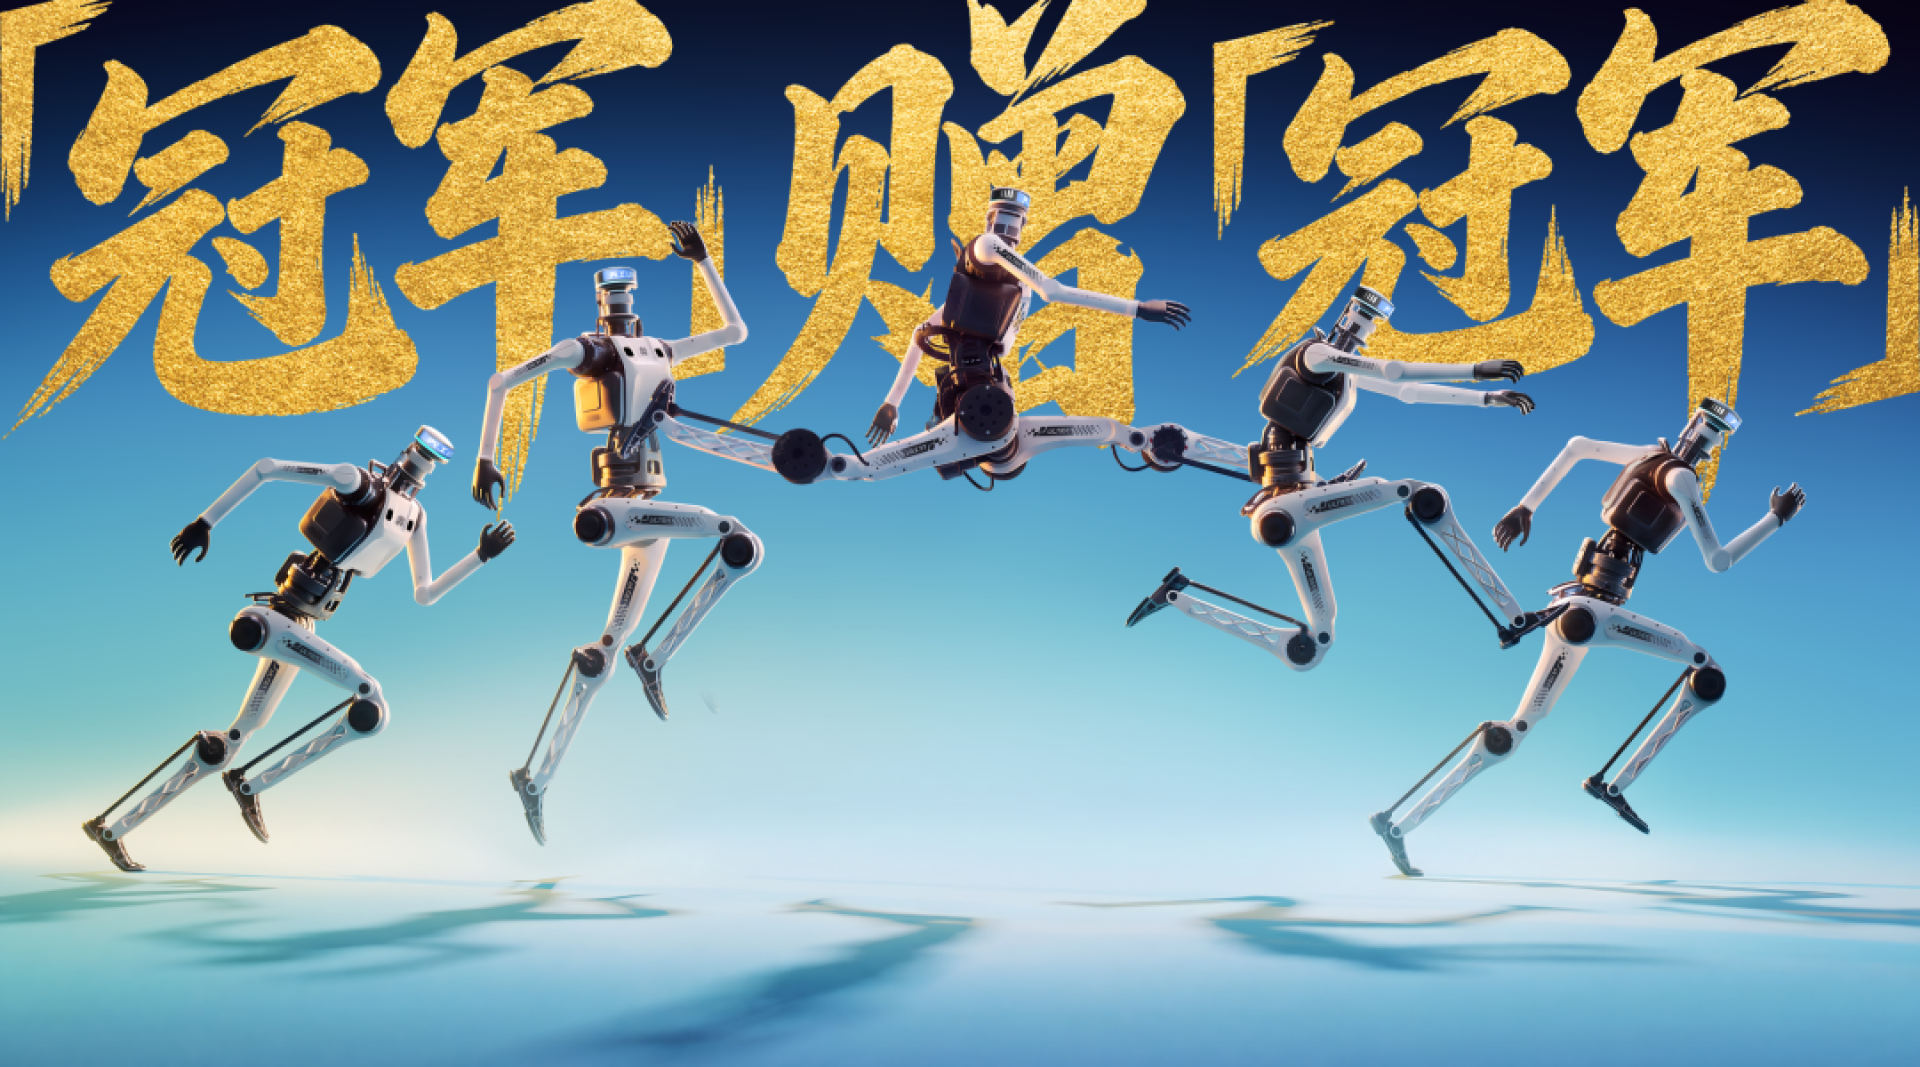
近日,跳高名将张国伟到访北京人形机器人创新中心,成为冠军天工机器人的特别朋友。在这里,张国伟与天工家族多款冠军机器人展开趣味互动,体验机器人跑步、跳高、拔河的冠军实力;走进具身智能数据基地,亲手体验机器人数采流程。最后,北京人形也将跳高冠军天工 Ultra 赠予张国伟,完成一场人类冠军与硅基冠军的跨界相遇,传承冠军精神。
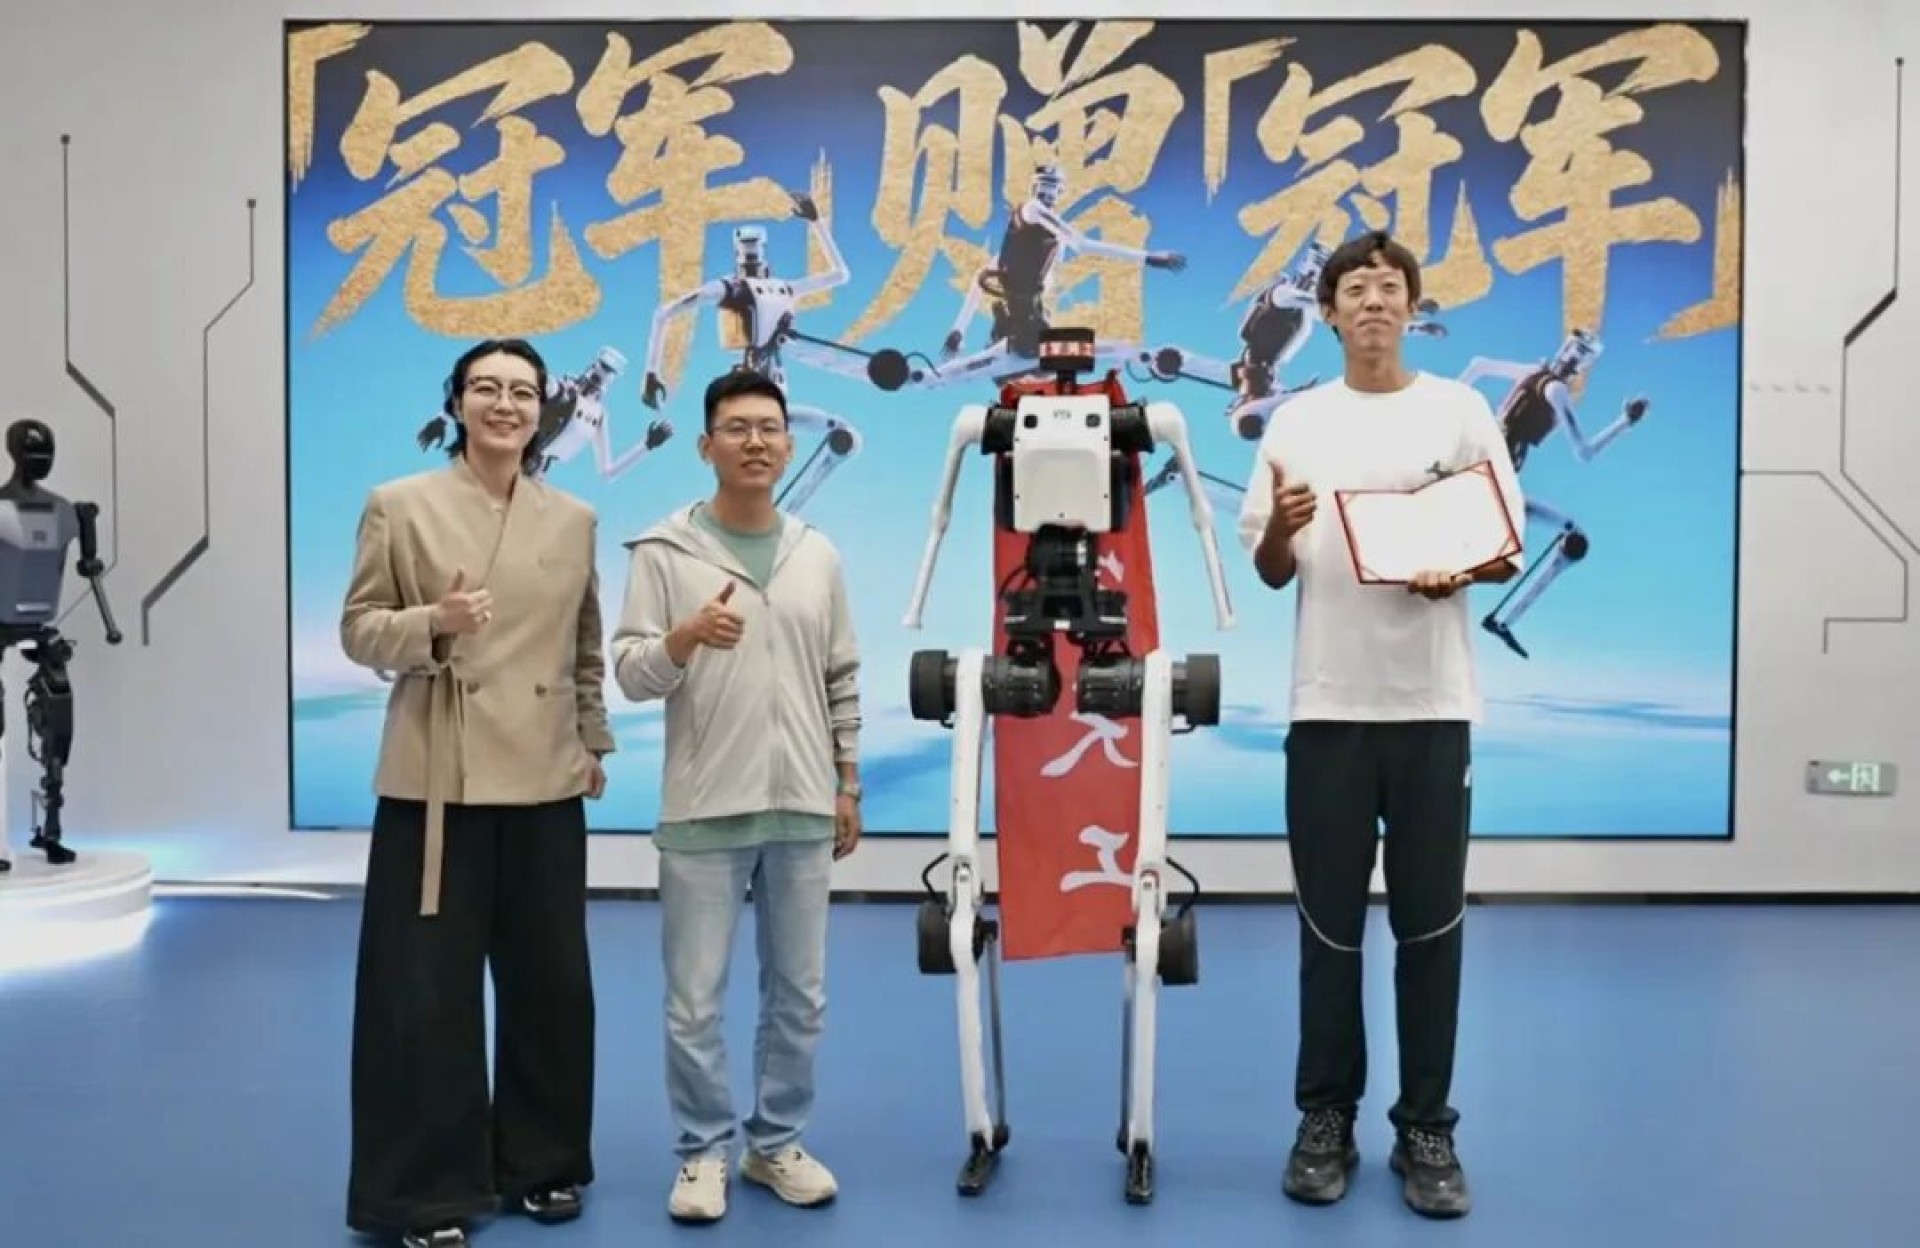
北京人形赠予张国伟「天工Ultra」跳高冠军机器人
赛场上,人类运动员挑战身体极限,如今,天工机器人也在不断刷新硅基生命的能力边界。无论是天工 Omni 娇羞的奔跑、天工Ultra 的腾空跳高,还是天工 3.0 力量感十足的拔河对抗,每一个惊艳动作的背后,都离不开「慧思开物」通用具身智能平台这套最强大小脑的算力加持,更依托数据基地源源不断产出的高质量训练数据持续迭代,共同成就机器人「更高、更快、更能干」的硬核实力。
02/冠军天工 VS 人间精品,探索「更高、更快、更能干」的冠军实力
到访期间,张国伟率先和天工 Omni 同场开跑,一同复现 Omni 标志性的 “娇羞跑”。天工 Omni 虽然体型小巧,但在「慧思开物」最强大小脑的加持下,具备了长时高速机动能力,可以实现超 10m/s 极速奔跑。
这套能力源自一套完整算法体系:以人类运动数据为牵引,采用频谱先验运动数据生成方法,结合多对抗运动先验模仿强化学习开展训练;通过多关节力矩‑速度匹配协同爆发的奖励‑惩罚机制,在硬件约束边界内释放奔跑爆发力;搭配受向心加速度约束的转向变频重采样课程学习,解决高速过弯打滑失稳难题,同时依靠下肢几何约束障碍函数,抑制高速奔跑时腿部自碰撞风险。
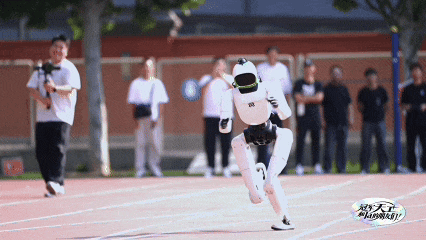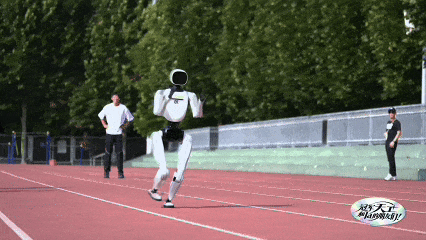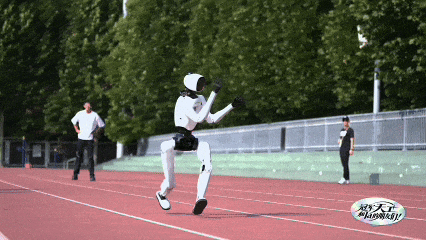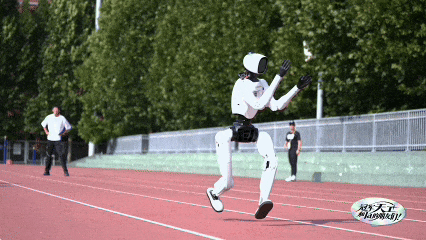
天工Omni娇羞跑
这正是「慧思开物」具身小脑的能力体现,天工 Omni 高速奔跑展现了持续高速机动能力,爆发 + 机动组合,共同构成完整的高动态运动频谱,相关能力沉淀为可复用的机器人运动基础,赋能更多机器人本体,面向园区巡逻、应急安防快速抵达、赛事陪跑等真实任务场景落地,让机器人运动能力从 “表演展示级” 迈向 “任务执行级”。
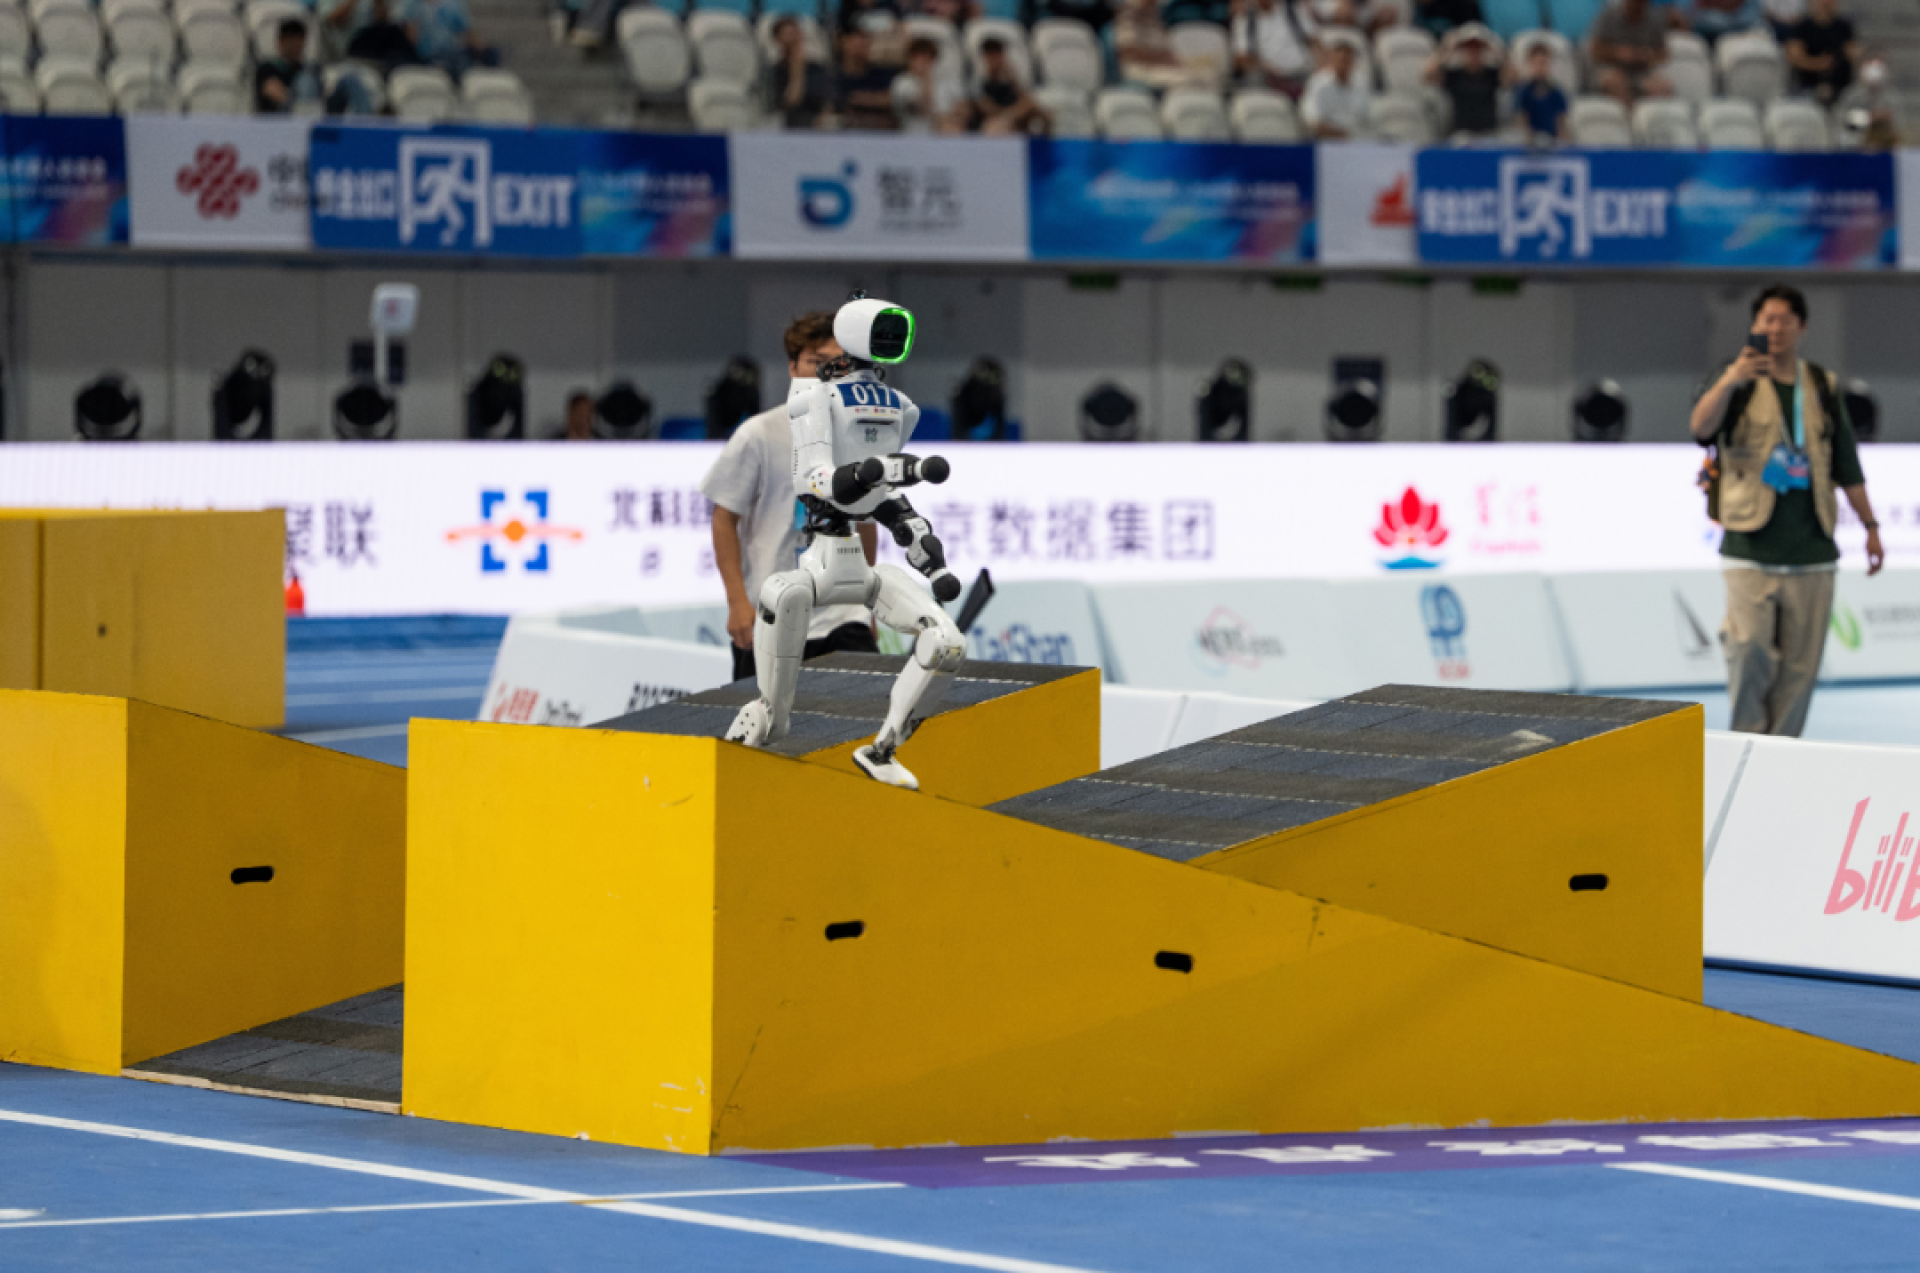
随后,张国伟与跳高冠军天工 Ultra 开展跳高互动。在刚刚过去的运动会上,天工 Ultra 34 次刷新世界纪录,在跳高赛场更是创造了3.4 米全新纪录。这背后则是基于「慧思开物」平台融合模仿学习与强化学习,以人类运动员运动数据作为训练牵引,通过实验驱动动力学建模,缩小了仿真到真机的现实鸿沟。
针对人类运动样本有限、真机极限测试战损率高两大痛点,团队搭建高动态运动数据生成筛选流程,同时叠加关节性能建模、接触动力学建模、域随机化策略,在仿真中筛选最优策略,配合软硬件多重保护机制,完成真机迭代进化。通过天工Ultra 对极限高爆发与动态稳定性的极限探索,也在持续反哺升级「慧思开物」具身小脑能力,为险地营救、体育陪练、特种作业等场景打下技术根基。
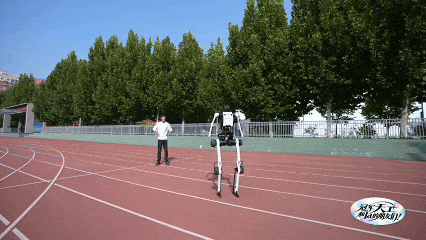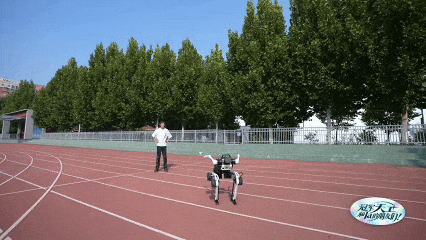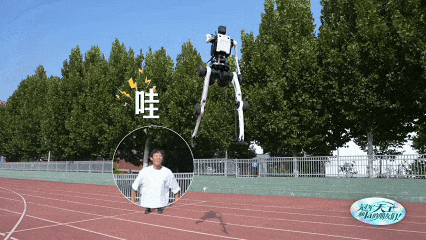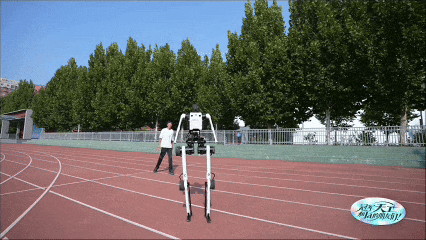
天工Ultra跳高
力量对抗环节,张国伟与天工 3.0 展开拔河比拼。拔河不仅考验机器人的瞬时爆发力,更是对其在大负载、强扰动环境下全身稳定性与动态交互能力的综合检验。面对持续变化的外力,天工 3.0 依托“刚柔并济”的通用全身控制能力,实时调节各关节的刚度与柔顺度:既以刚性支撑稳定承载、抵抗冲击,又通过柔顺控制适应外力变化、保持动态平衡。
同时,基于「慧思开物」多智能体(Multi-Agent)架构,多台机器人能够共享环境信息、任务状态与感知结果,并根据实时受力和运动状态协同决策、动态配合。这种协作并非单机能力的简单叠加,而是从信息互通、策略协同到动作执行的全链路群体智能,使多机真正形成一个协调统一的行动整体。
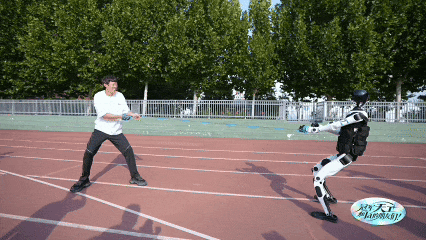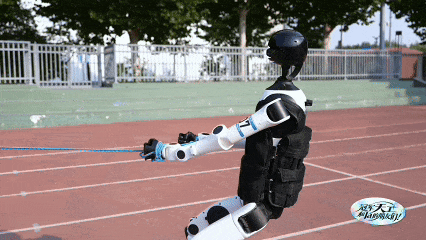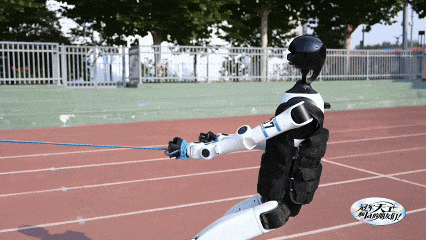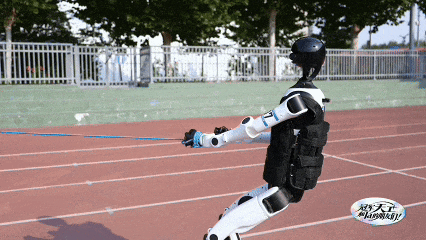
天工3.0拔河
拔河与举重,是对「慧思开物」具身小脑通用全身控制、双臂协同及高负载交互能力的集中验证。其核心不只是让机器人“力量更大”,更在于实现全身尺度上刚性支撑与柔顺适应的动态统一,做到承载时稳得住、对抗时扛得住、协作时配合得上、交互时响应得快。这套通用高负载全身控制能力将进一步沉淀为「慧思开物」平台的模块化技能库,并可快速迁移和复用于不同机器人本体,面向工业搬运、物流装卸、应急救援和特种作业等场景持续释放价值,推动机器人真正实现“能出力、能承载、能协作、能适应,更能安全高效地与环境进行物理交互”。
03/冠军天工,数据领跑
完成和机器人的趣味竞技后,张国伟还走进北京人形具身智能机器人数据与训练基地,探寻冠军机器人背后的数据密码,现场了解数据采集、标注、训练全流程,亲身参与体验机器人数采工作。
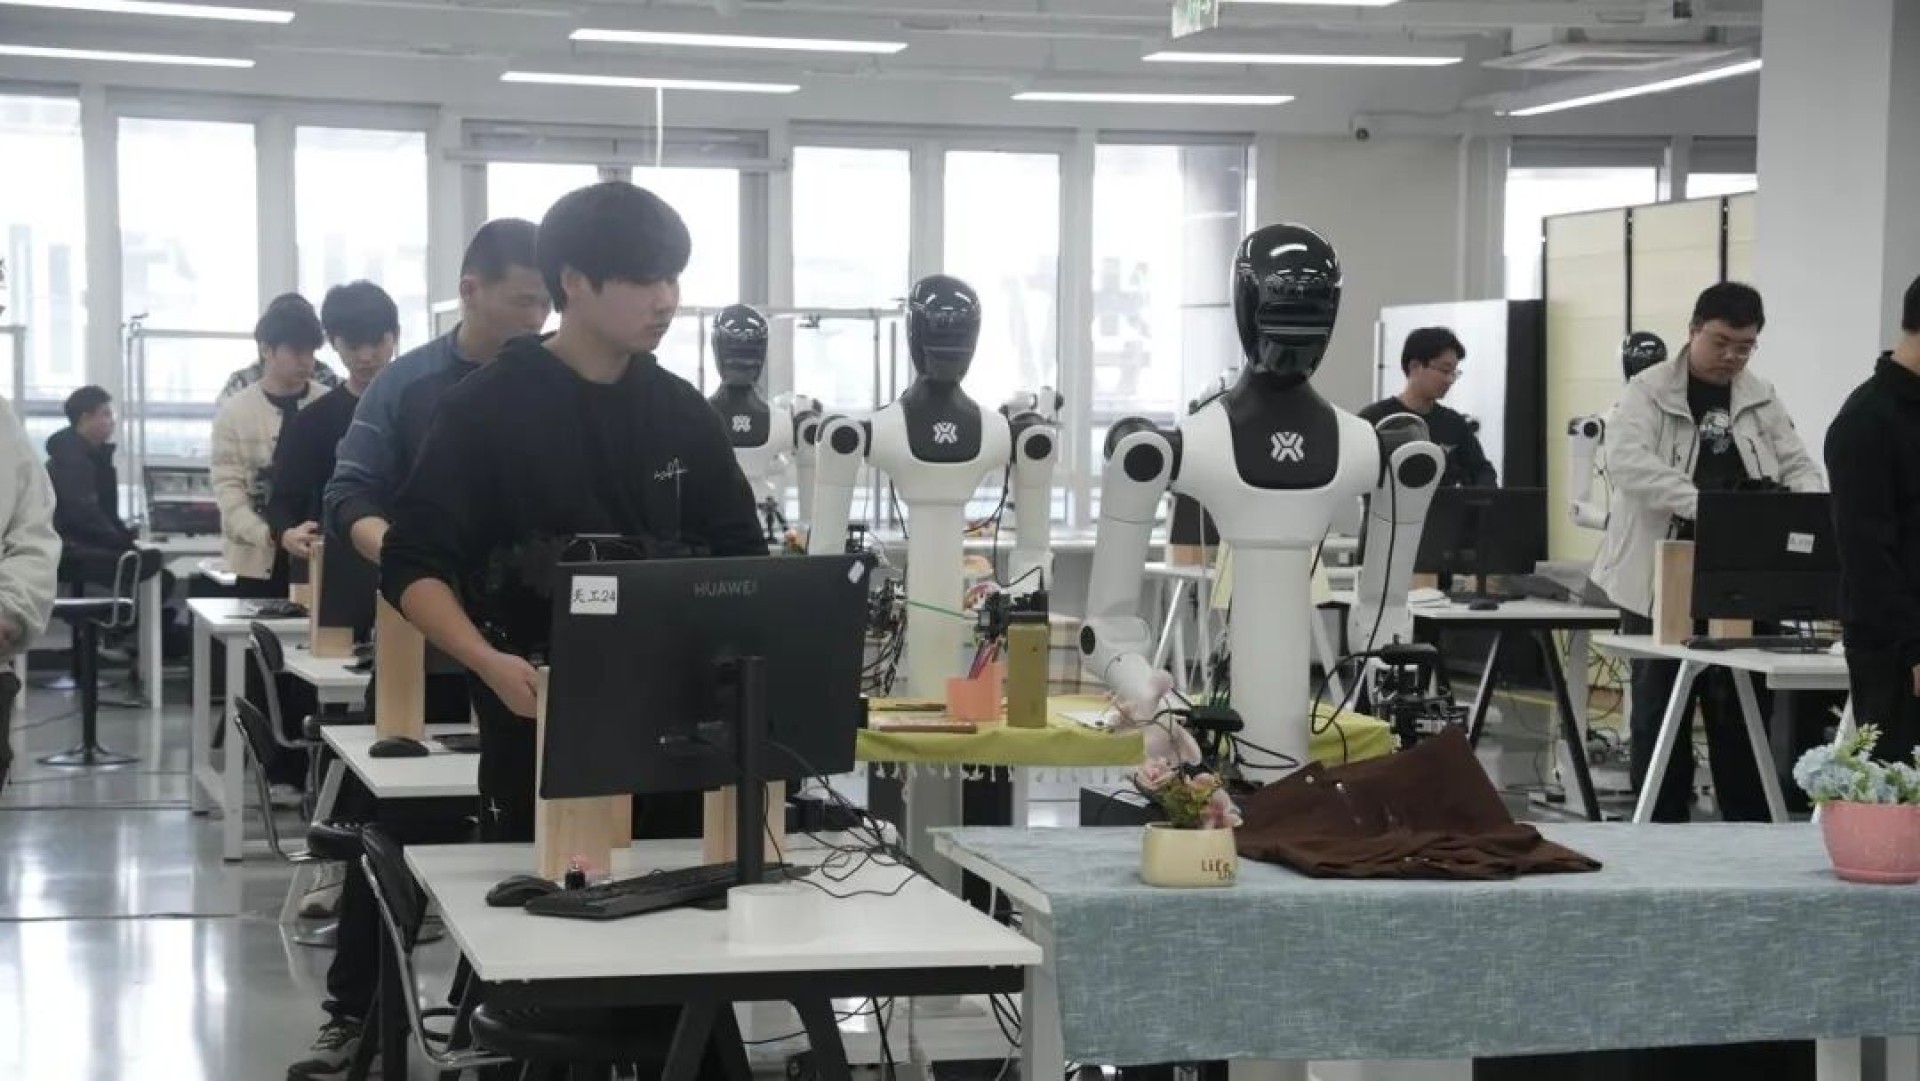
如果说「慧思开物」大小脑是机器人的智慧中枢,数据基地就是驱动机器人持续进化的燃料工厂,是机器人实现应用落地的关键基础。作为国家级真机具身智能数据基地,占地近 6000 平方米,复刻家居、商超、工业、医药、康养等六大领域、30 余个真实场景,配套 200㎡专业光学动捕场地;拥有 150 台以上主流机器人设备、40 种不同构型机器人,搭配真机遥操作、动作捕捉、无本体示教等矩阵式采集手段,用真机采集 + 人类示教双轨模式补齐各类场景的数据短板。
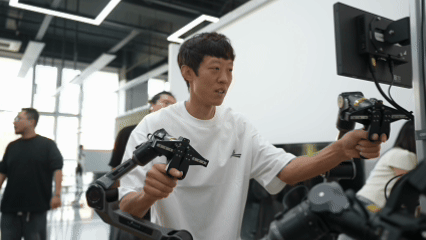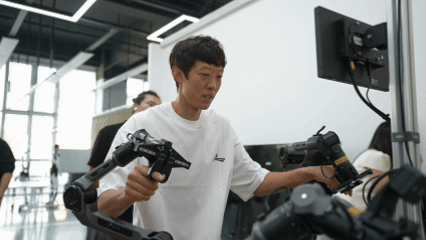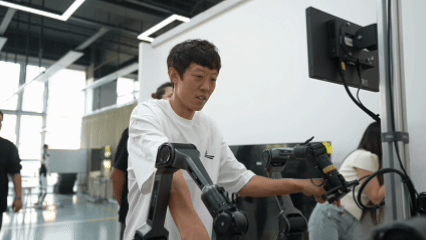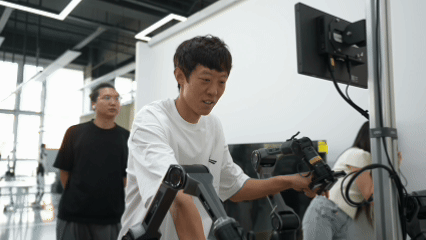
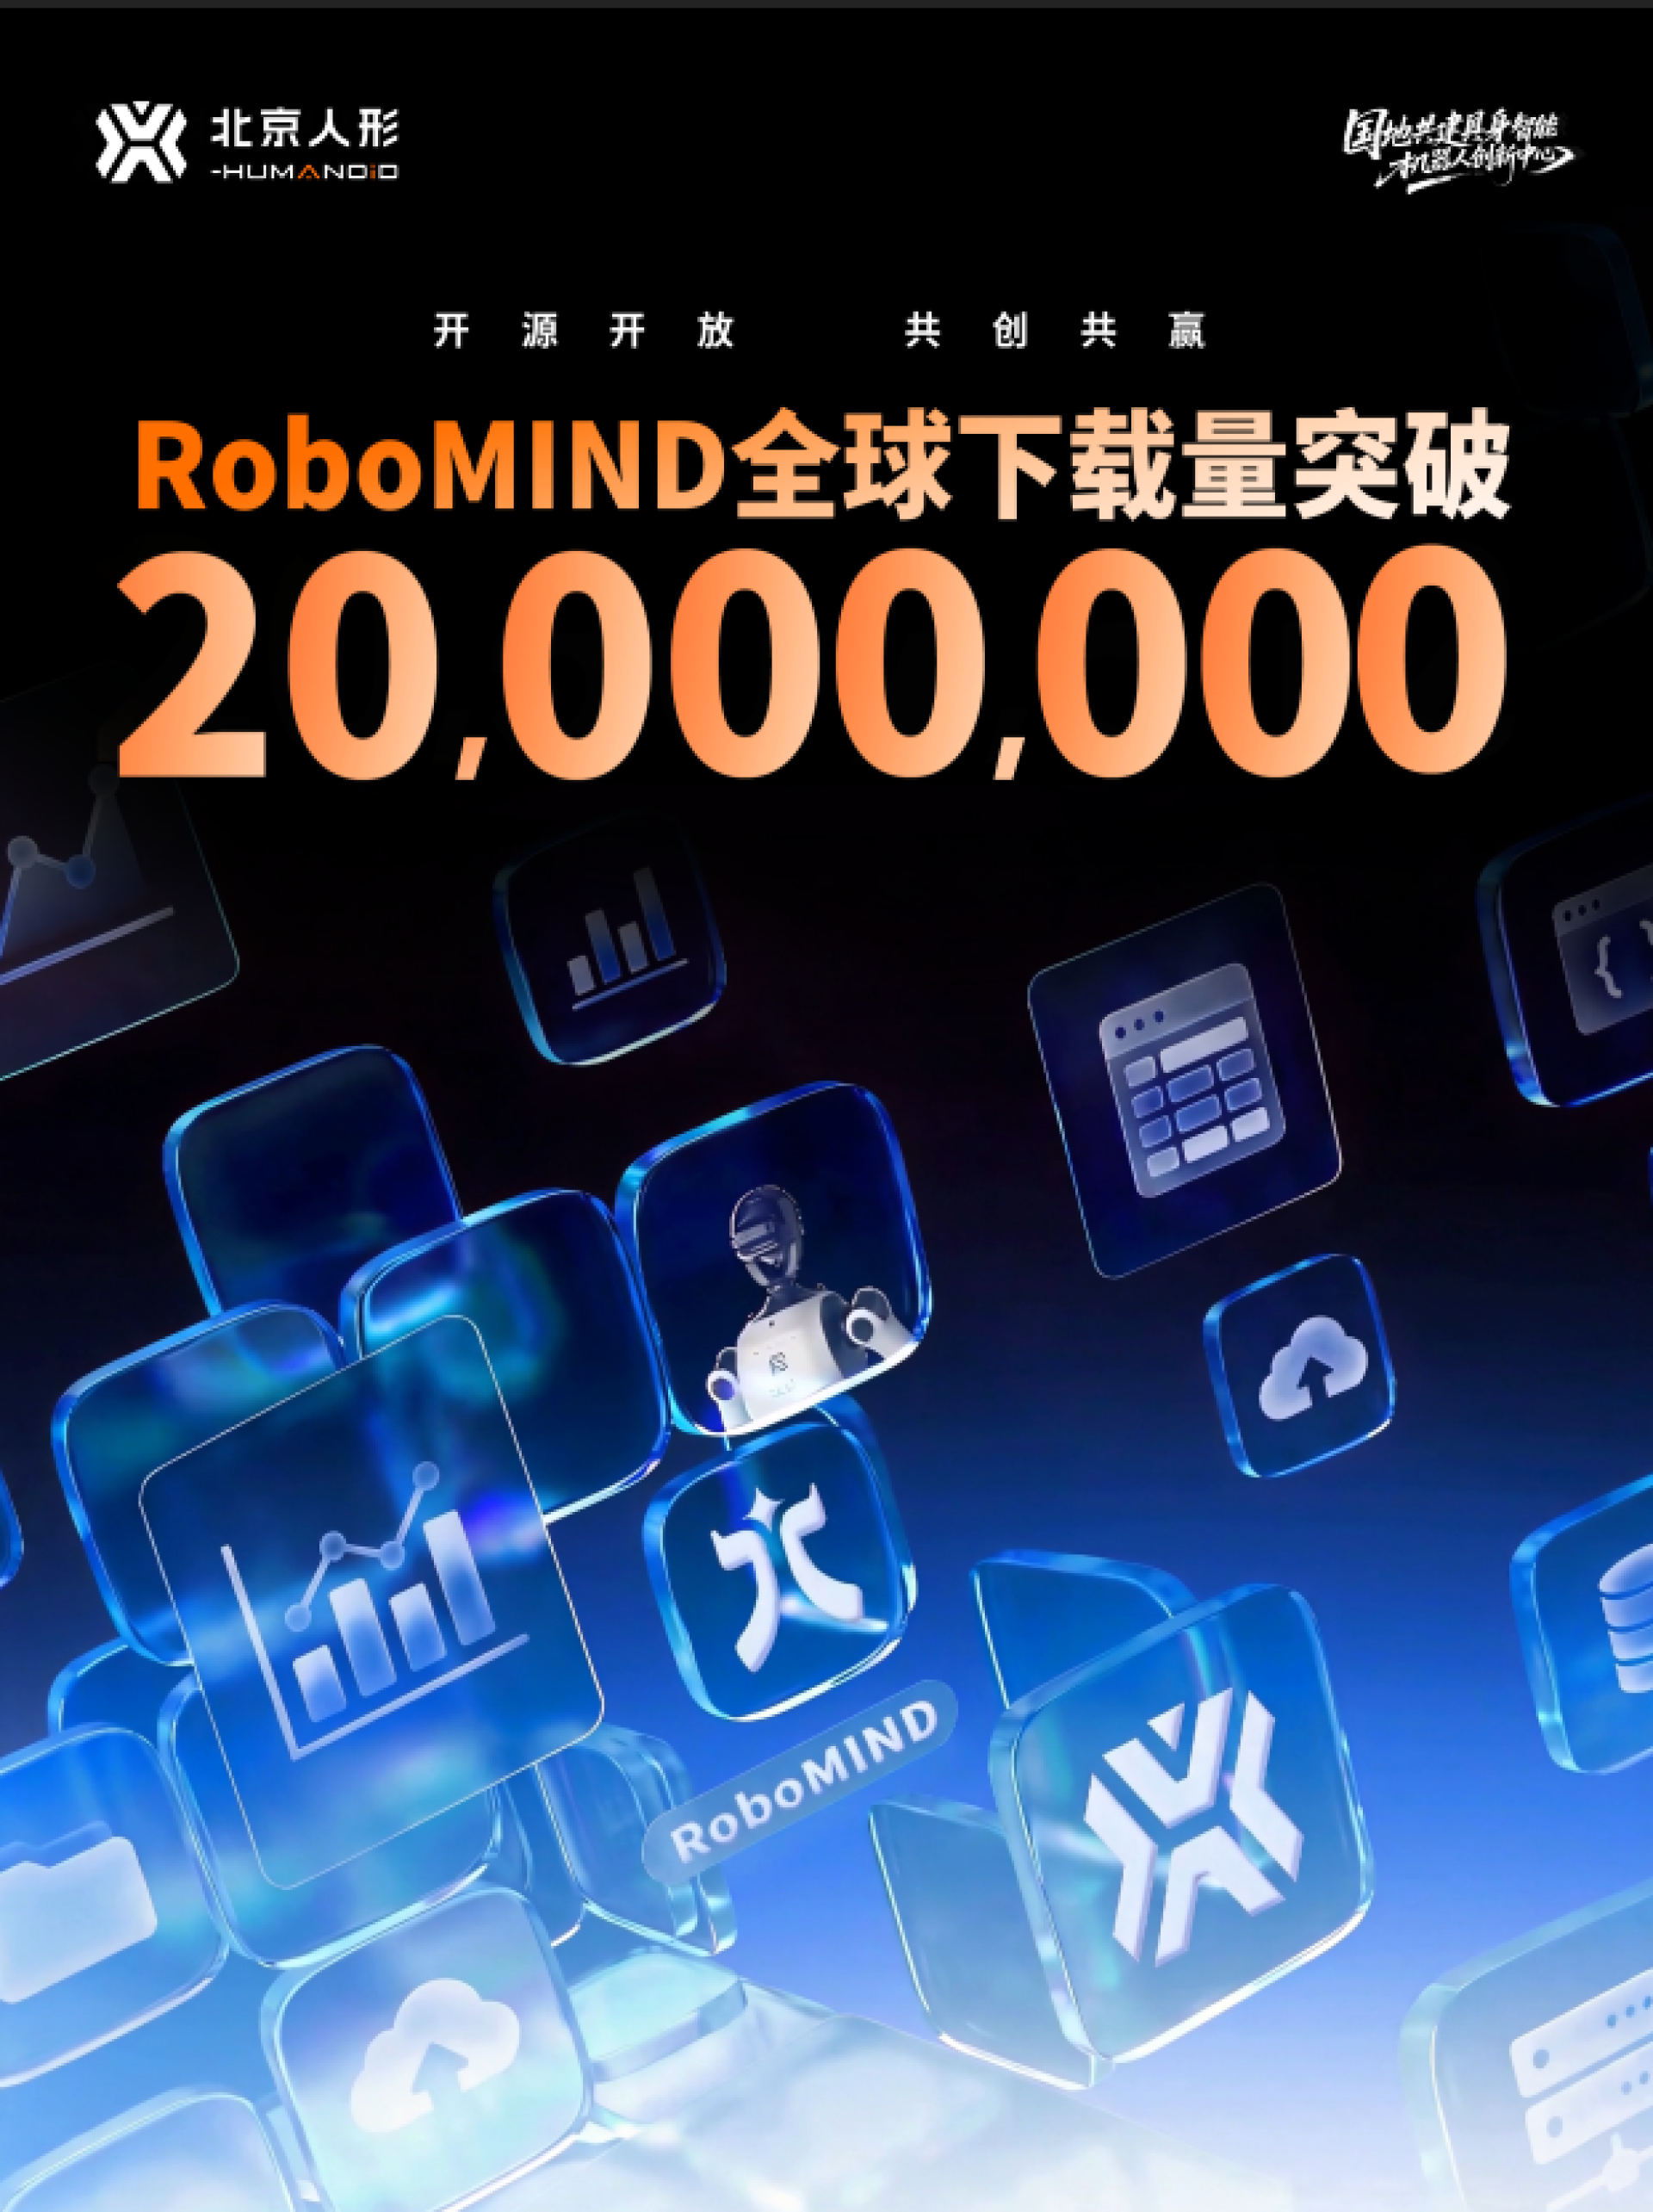
基地构建起行业唯一完整的具身智能数据全链路闭环,打通采集、清洗、智能标注、质检、模型训练、难题回流、合规交付完整链路,自研完备工具链,实现生产效率提升 50% 以上,综合生产成本降低 30% 以上。依靠这套体系,基地年数据产能可达 18 万小时,已对外交付近 3 万小时高质量真机数据,70% 以上产能服务行业客户与科研机构;开源 RoboMIND 具身智能数据集全球下载量突破 2000 万次,稳居全球具身智能开源数据集第一梯队。
依托天工的 “数据风火轮” 双轮运转逻辑,数据形成大小闭环:小闭环完成数据内部提纯加工;大闭环实现数据训练模型、模型赋能本体、本体真实场景运行再产出新数据,难题持续回流迭代;标准与合规作为护栏,保障数据资产安全可控。
对内源源不断为「慧思开物」供给高质量真机数据,反哺天工系列本体迭代,支撑 3D(脏污、高危、枯燥)特种作业和五大行业解决方案落地;对外赋能开物生态,向全行业输出数据、平台与解决方案,同时布局全国数据产业基建,覆盖上百家数采合作站点,朝着全球首个百万小时高质量具身智能数据平台目标迈进。
04/从领先到赋能,共促场景落地
技术、本体、数据三者协同,共同构筑北京人形“冠军天工,数据领跑”的核心优势。「慧思开物」提供一脑多机的软件大脑,天工系列打造高性能硬件本体,数据基地源源不断供给高质量训练燃料,三者咬合转动,驱动机器人不断实现更高的动作上限、更快的运动速度、更强的作业能力。
活动最后,北京人形将跳高冠军天工 Ultra 赠予张国伟,完成人类冠军与硅基冠军的双向致敬。体育赛场不断挑战人类身体边界,具身智能产业不断突破机器人能力边界。
赛场之上的亮眼表现,早已转化为真实场景的落地能力。依托「具身天工」与「慧思开物」整套软硬数一体化能力,北京人形已围绕「3D 五大」场景在多个行业实现商用实践。在电力行业,天工机器人完成配电室巡检、电控柜倒闸操作;工业制造领域,机器人进驻工厂,完成零部件分拣、料箱搬运、物料整理等高负载任务,助力产线柔性升级;在计量检测场景,北京人形与江苏省计量院合作,推出行业首个计量检测具身智能解决方案,效率提升6倍以上,支持24小时连续作业。
未来,北京人形将持续坚持软硬协同、数据驱动,依托「慧思开物」平台与具身智能机器人数据与训练基地,持续打磨机器人「更高、更快、更能干」的核心能力,推动人形机器人从赛场竞技走向千行百业真实落地,共建开放共生的具身智能产业生态。


 京公网安备11011202100775号