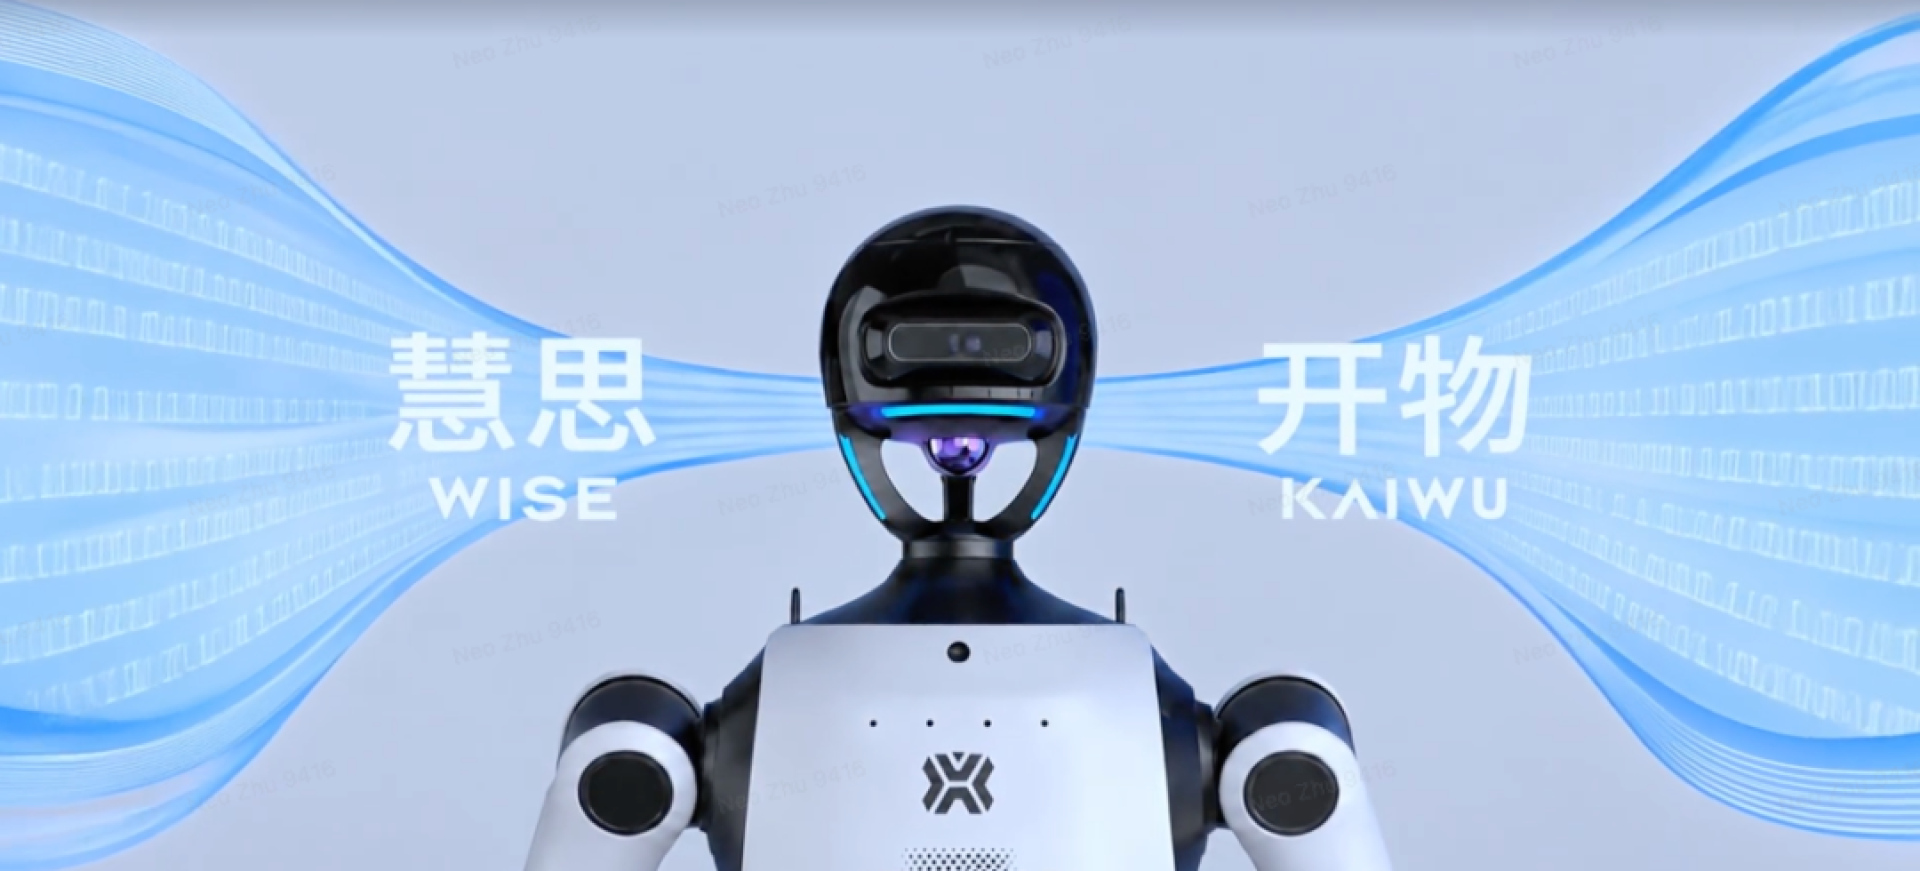
本周,第十届机器人学习大会(Conference on Robot Learning,CoRL 2026)在美国德克萨斯州奥斯汀盛大启幕。作为全球机器人学习领域公认的顶级学术会议,CoRL 以双盲评审、极致严苛的录用标准著称,每年汇聚全球顶尖高校、实验室与产业团队的前沿成果,是具身智能与机器人学习方向当之无愧的"风向标"。本次CoRL 2026录用结果正式揭晓,本届共收到 2094 篇有效投稿,仅录用 687 篇,录取率 32.8%,投稿量接近去年的三倍,竞争烈度创历史新高。北京人形机器人创新中心(以下简称"北京人形")一次性有8篇原创论文被集体录用,形成覆盖数据生成、数据增强、全身运动、全地形行走、全身操作、在线学习、实时控制、操作安全的完整技术矩阵。所有研究都围绕人形机器人真实物理世界部署开展验证,为天工系列人形机器人、「慧思开物」最强大小脑平台源源不断输入原生底层算法能力,持续夯实北京人形作为具身智能“国家队”、具身智能全球领导者的技术底色。
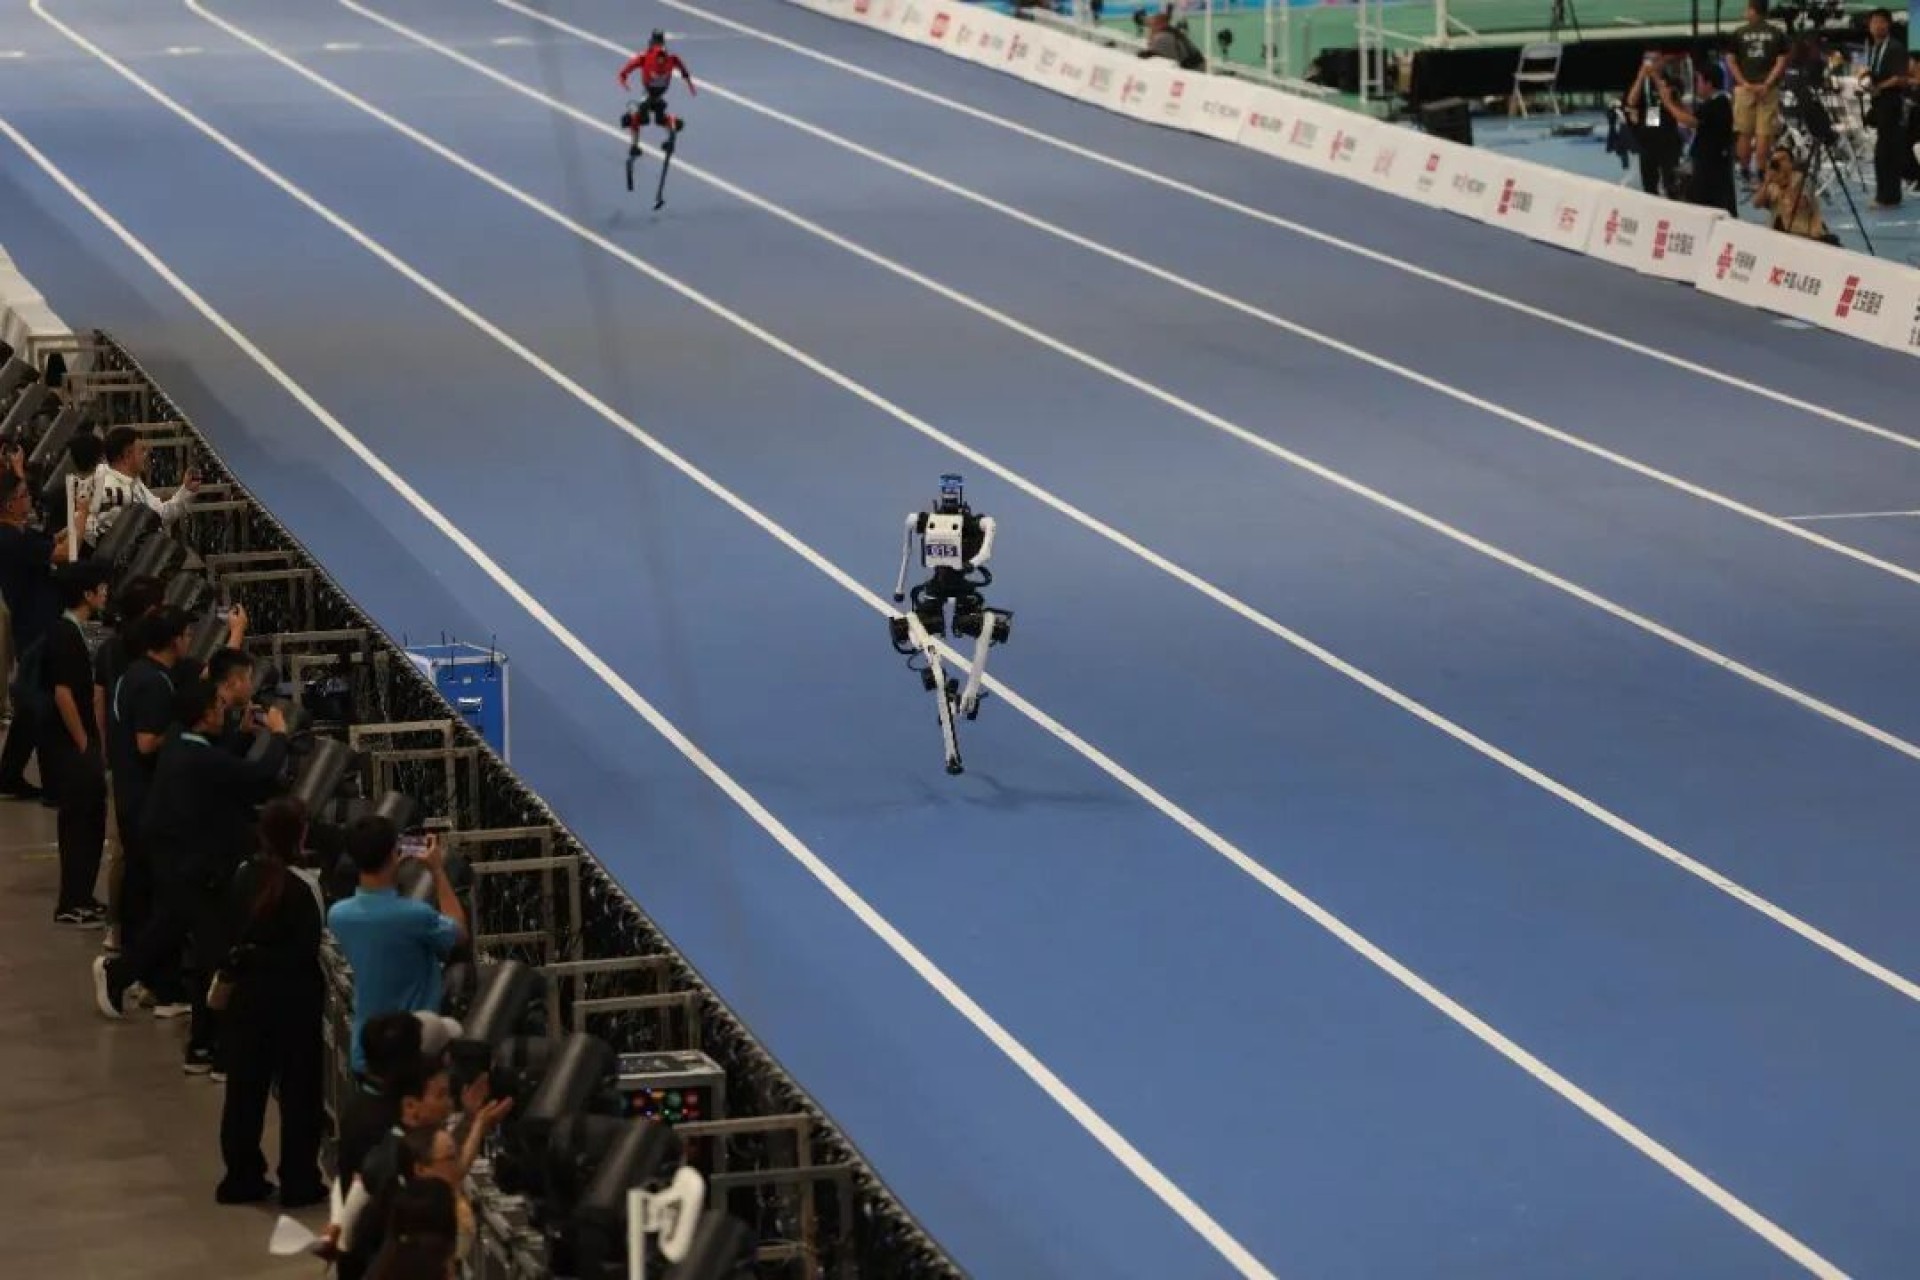
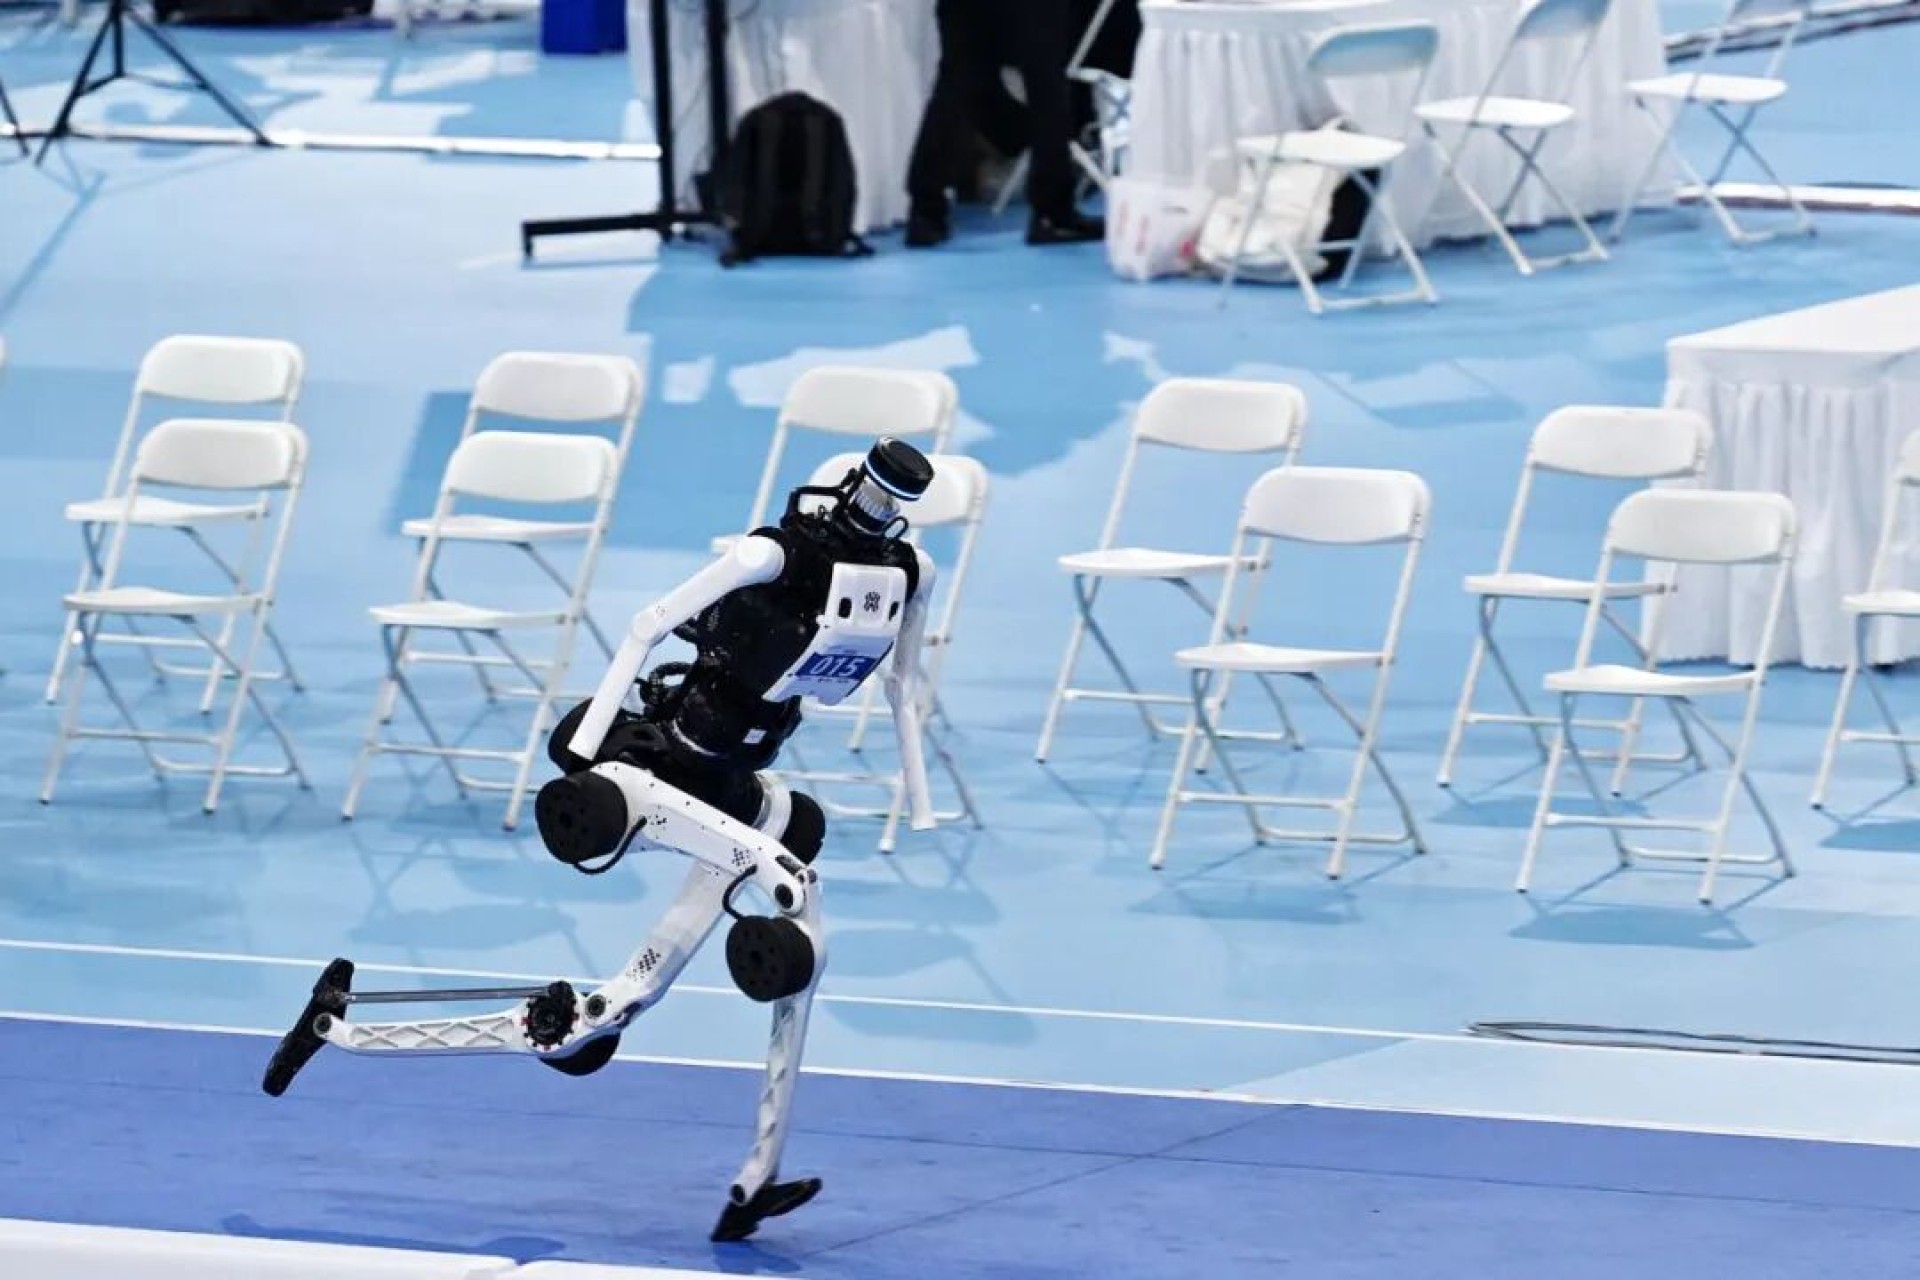
赛场之上,天工机器人屡夺佳绩是万众瞩目的高光;赛场之下,底层基础科研的持续深耕,才是支撑产品能力迭代的长期底气。北京人形不只是打磨人形机器人本体硬件,更深度布局具身智能全栈底层能力,是国内少数同时具备理论研究、算法创新、真机验证、平台化输出完整能力的人形机器人团队。依托「慧思开物」最强大小脑平台,将大模型驱动的具身 “大脑” 规划能力,与数据驱动的具身 “小脑” 运动执行能力打通闭环,而本次 CoRL 2026 的系列成果,正是为这套最强大小脑平台补齐从数据、控制、学习、安全执行到部署全链路关键拼图。这是国内人形具身智能团队在该顶会历史上规模最大的一次集中成果亮相,也再次印证:北京人形作为具身智能全球领导者与具身智能“国家队”,正在以体系化科研能力定义人形机器人从仿真走向真机落地的技术路径。
此次论文集体入选,根植于北京人形自主研发的 「慧思开物」通用具身智能软件平台。作为全球首创"一脑多机、一脑多能"架构的最强大小脑平台,「慧思开物」依托自研大小脑协同体系,打通任务理解、智能决策、动作执行全链路,实现一套通用大脑兼容多构型机器人本体,同时通过大小脑分层解耦架构,兼顾大模型语义理解的灵活性与底层控制器的实时安全边界,大小脑的协同进化,共同支撑起从实验室到真实场景的全链路能力闭环。
HAF‑VLA:听懂复杂长指令,实现分步连贯全身交互在 HAF‑VLA: Hierarchical Action Flow Framework for Humanoid Vision‑Language‑Action Control 论文中,谈到了端到端 VLA 普遍存在长任务处理困难、动作碎片化、原子技能无法复用的短板。HAF‑VLA 通过构建高层语义规划‑中层技能调度‑底层全身动力学控制三级分层动作流框架:大模型理解自然语言并拆解子任务,中间层调度技能流转,底层输出连续全身动作,建立 “听懂指令、分步执行、连贯全身交互” 的分层 VLA 全新范式,——完美对应「慧思开物」大小脑分层架构在VLA控制范式上的深度实践。
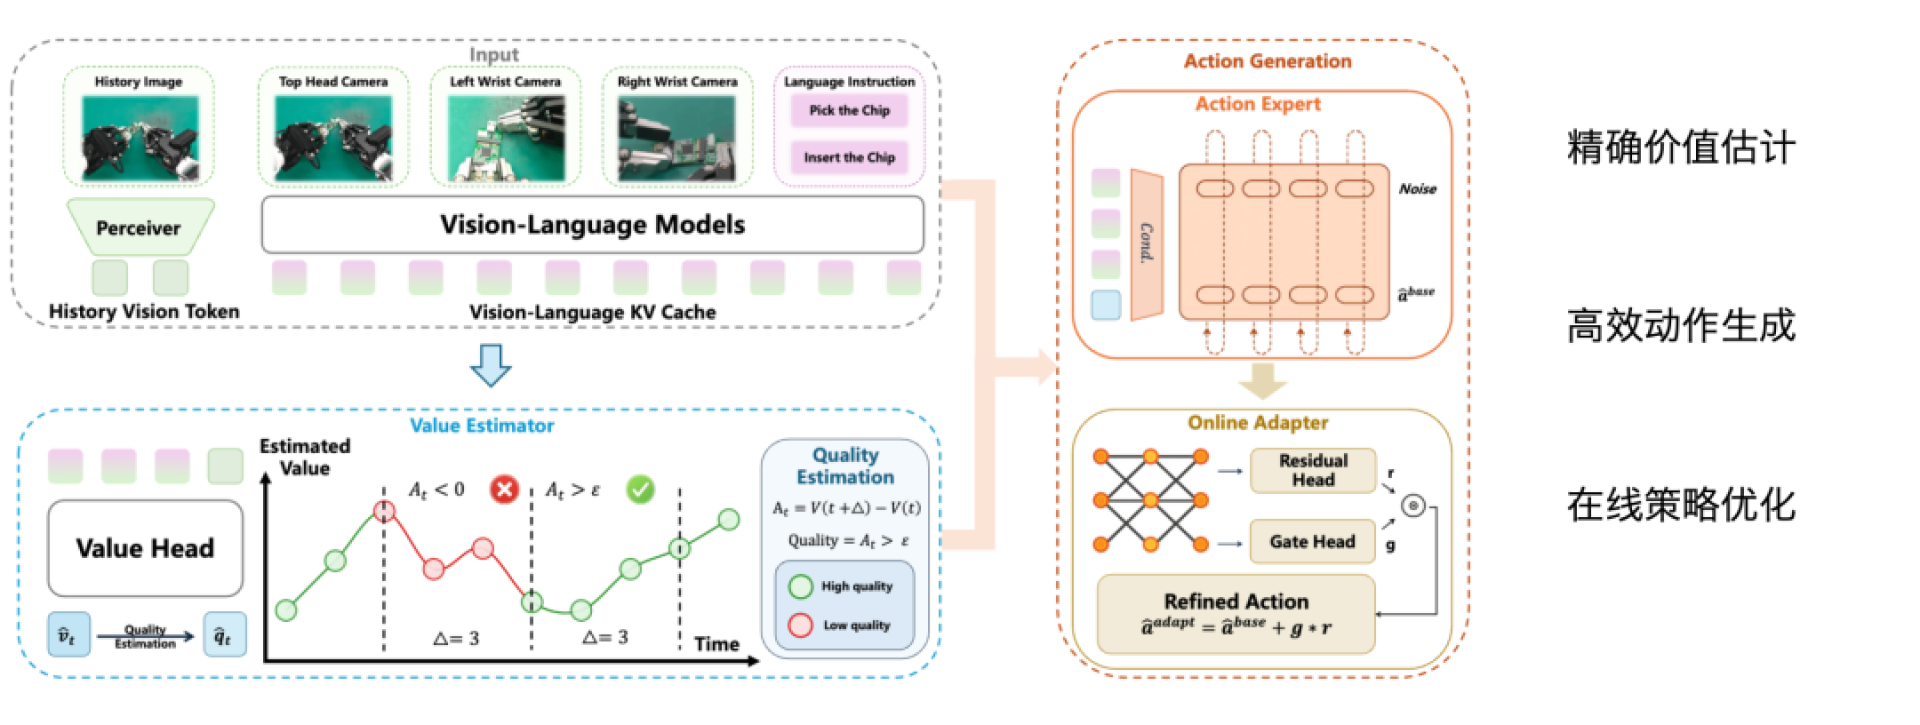
arXiV地址:https://arxiv.org/abs/2610.26584Robo‑ValueRL:让机器人"越练越准"的价值评估机制
在Robo‑ValueRL: Reliable Value Estimation for Offline‑to‑Online Reinforcement Learning 论文中,重点聚焦离线数据集充斥大量噪声、次优样本的问题,若直接在线微调极易出现价值估计偏差、策略崩溃。Robo‑ValueRL 建立了高可靠价值评估机制,精准筛选优质样本、过滤无效坏数据,实现从离线数据集向真机在线迭代的平滑过渡,提升精密操作任务收敛稳定性,适配工业装配等高可靠业务场景。相关研究联合中国人民大学团队共同完成,并且目前已完成开源。arXiV地址:https://arxiv.org/abs/2607.09866
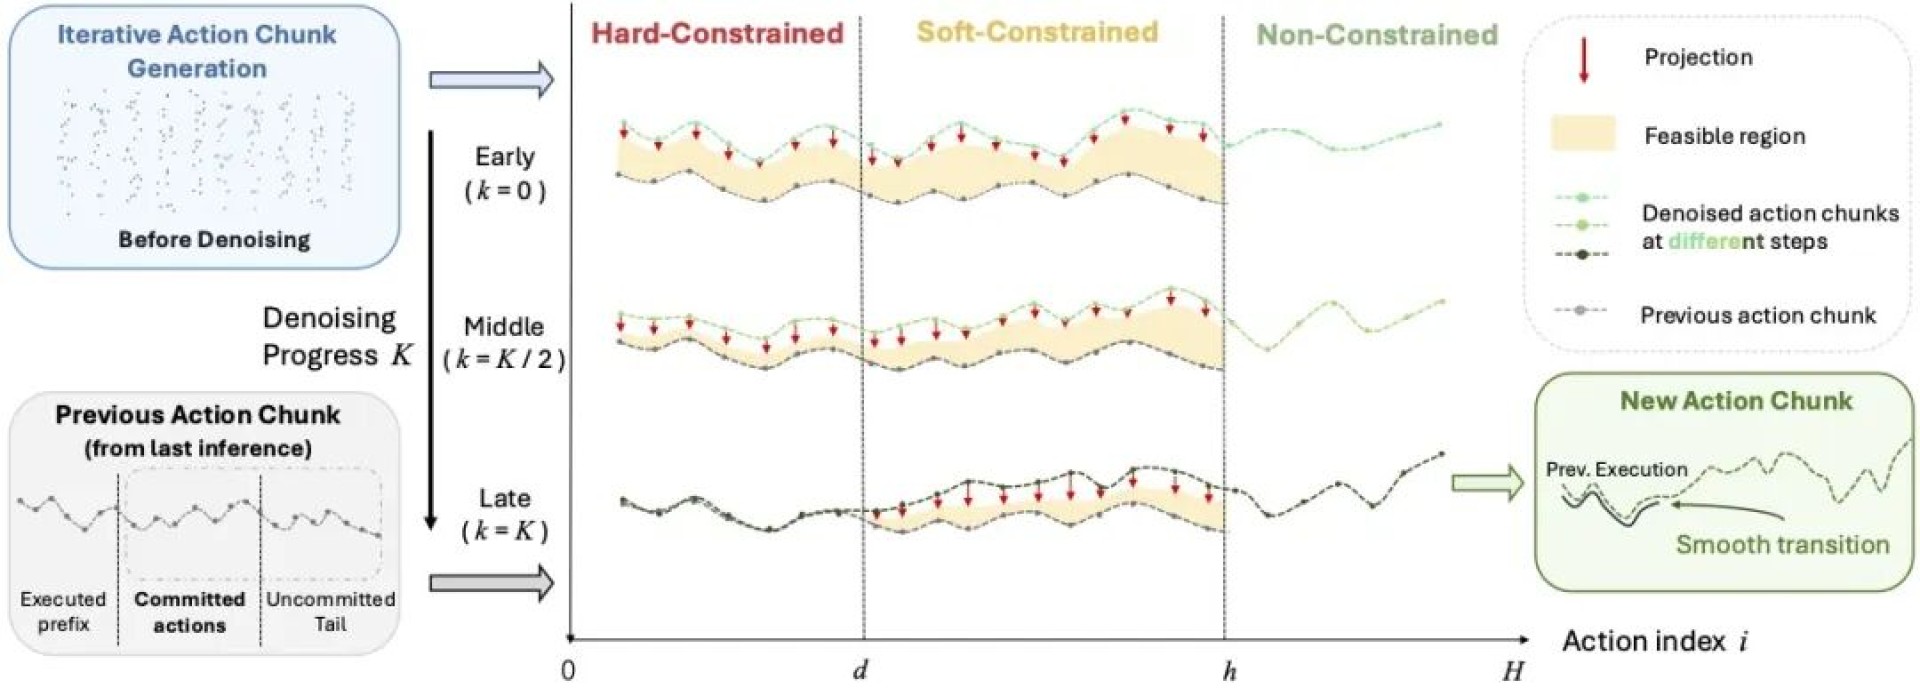
Barrier-Constrained Guidance:打通大模型到硬件的"安全桥梁"在Barrier‑Constrained Guidance For Real‑time Asynchronous VLA Execution 论中文,则是探讨了 VLA 模型天然异步推理,感知、规划、控制节奏错位,带来指令滞后、动作跳变、突破安全约束等问题。研究工作中,引入障碍函数约束引导层,在异步 VLA 流水线增加在线安全校验环节,在动作下发硬件前完成约束检查,兼顾大模型语义理解灵活性与底层控制器的实时安全边界,打通了 VLA 大模型向真机硬件部署的关键链路,是「慧思开物」大小脑协同架构中"大脑→小脑"的关键接口层技术。arXiV地址:https://arxiv.org/abs/2610.14997
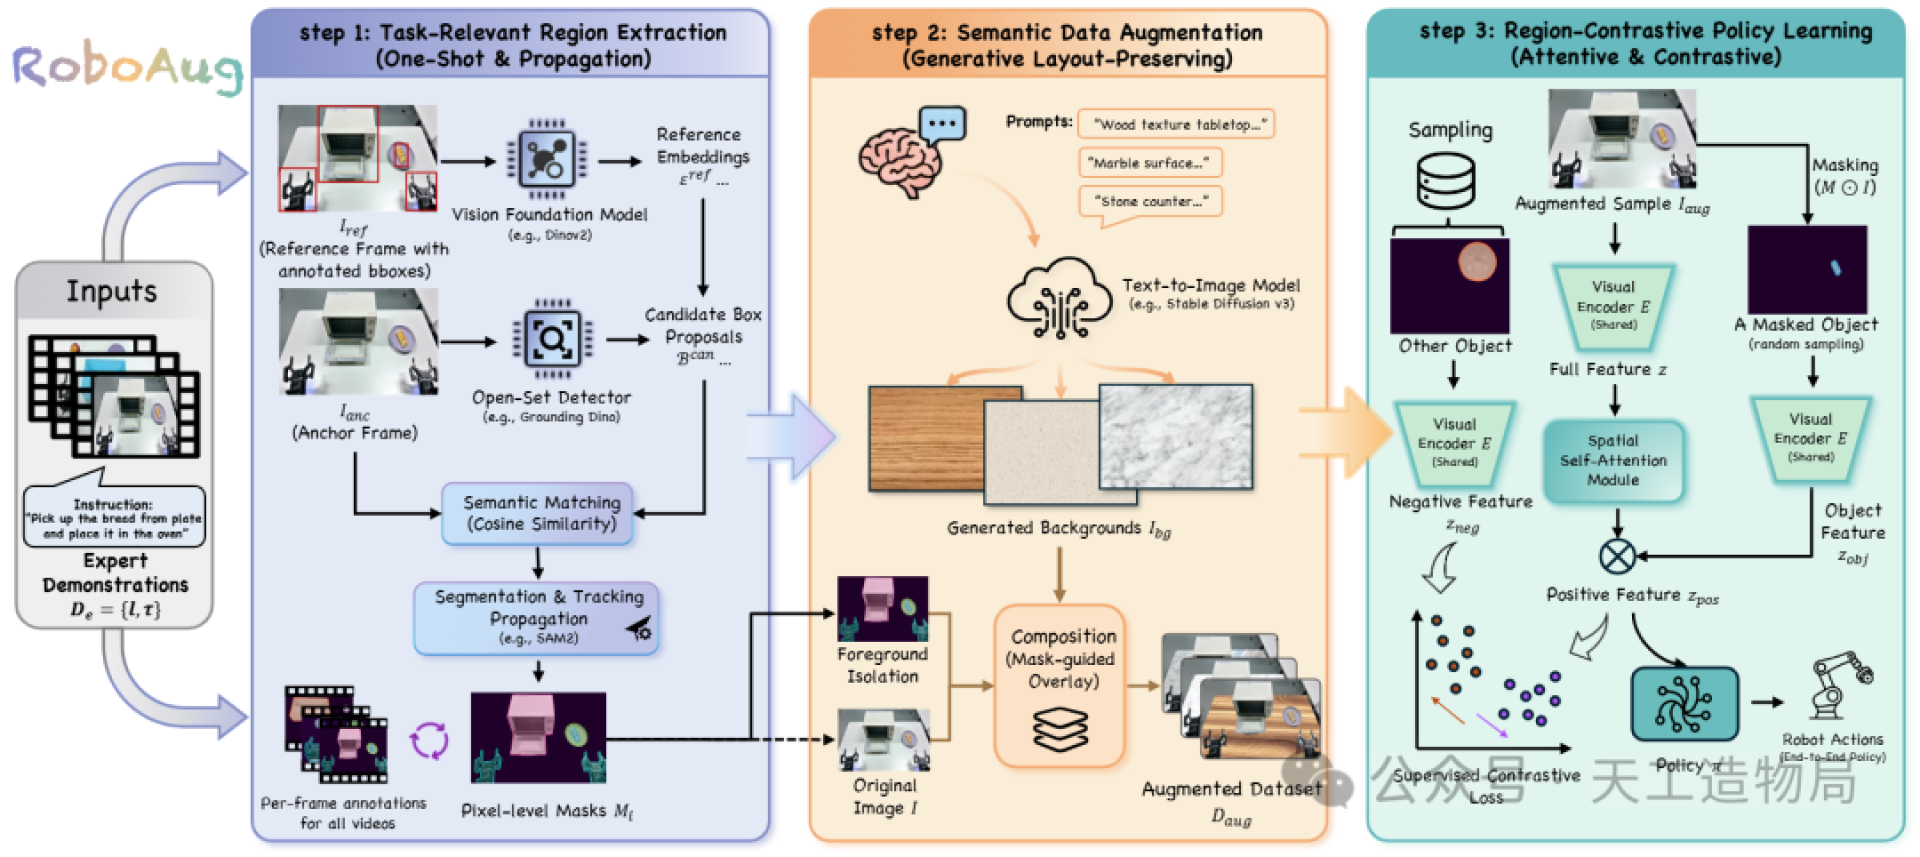
RoboAug:一份标注,生成百份场景样本在RoboAug: One Annotation to Hundreds of Scenes via Region‑Contrastive Data Augmentation for Robotic Manipulation论文中,北京人形关注的是机器人操作标注成本昂贵,单条标注仅适配单一环境的底层问题。RoboAug 提出面向机器人操作的区域对比增强方案,基于一份人工标注,可控扩散生成上百份物理自洽的全新场景样本,无需重复标注,低成本扩充操作数据集,提升抓取、装配任务跨场景泛化,是「慧思开物」数据增强工具链的轻量化核心。arXiV地址:https://arxiv.org/abs/2602.14032
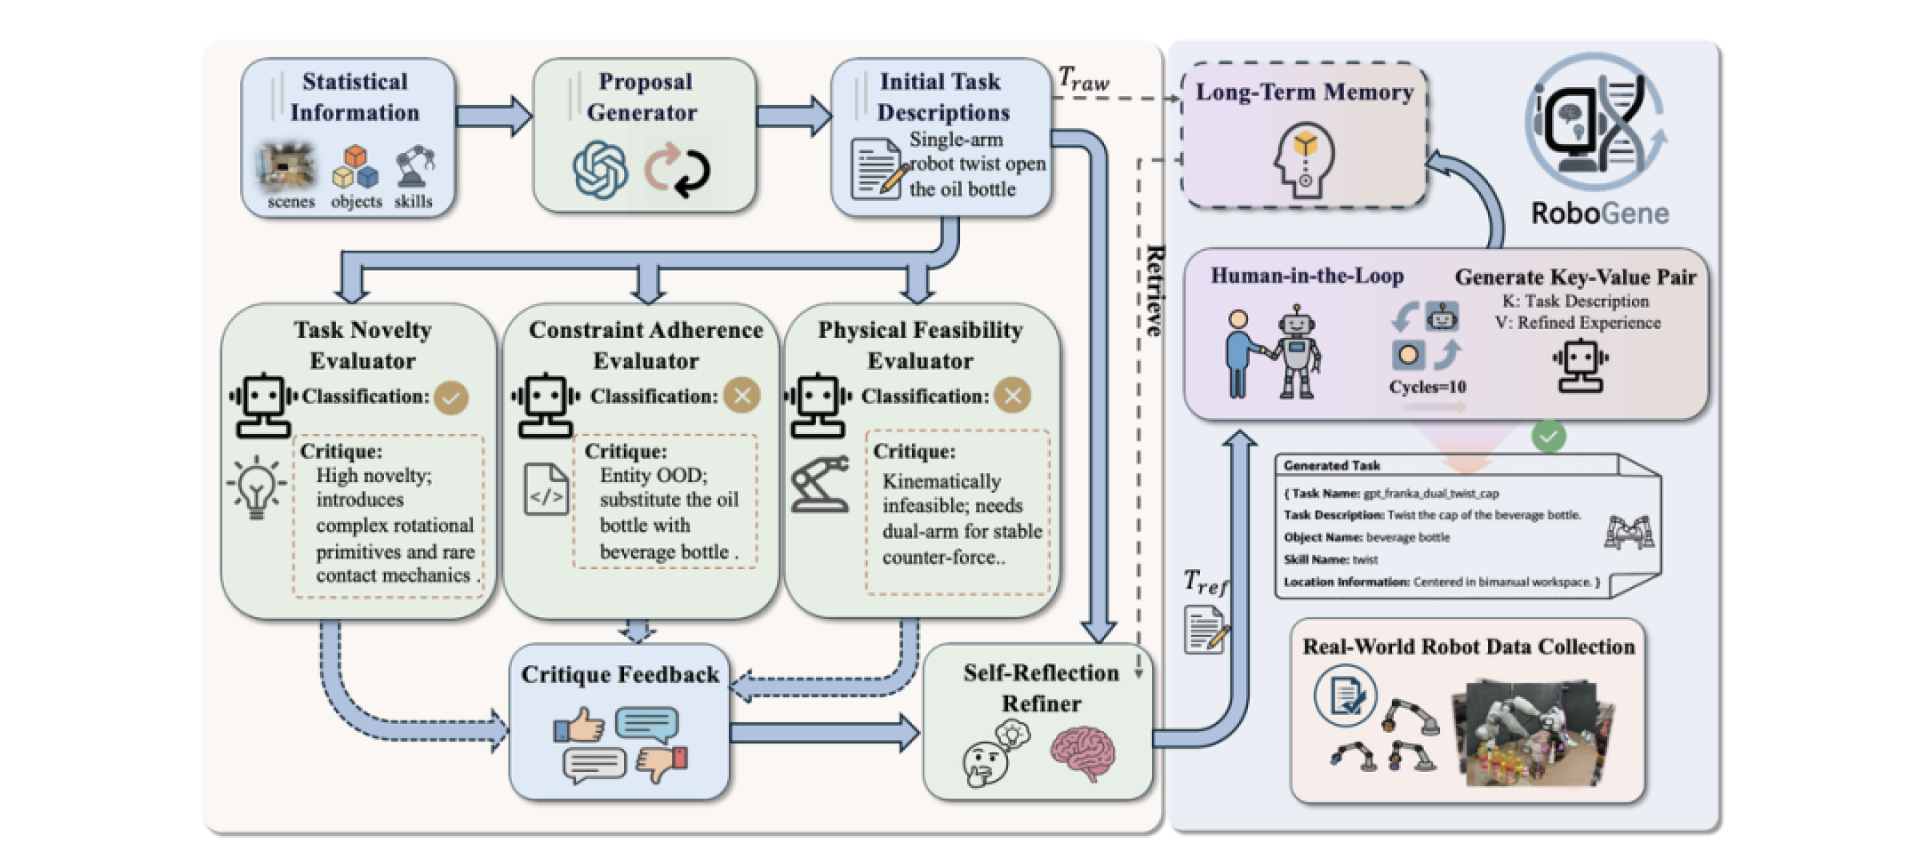
在RoboGene: Boosting VLA Pre‑training via Diversity‑Driven Agentic Framework for Real‑World Task Generation 论文中,北京人形继续聚焦数据层面,针对真实机器人任务数据稀缺、场景单一、人工标注成本高昂,长期桎梏 VLA 预训练上限等矛盾点。RoboGene 基于智能体驱动多样性生成框架,自动产出海量物理可信、差异化的机器人任务轨迹,自动化构建 VLA 预训练数据集,减少对人工采集标注依赖,提升 VLA 预训练效率与泛化边界,是「慧思开物」最强大小脑平台仿真数据生态的核心组件,为平台持续供给高质量训练数据提供关键引擎。arXiV地址:https://arxiv.org/abs/2602.16444
MeshMimic:让机器人看懂三维世界,从视频生成贴合环境的自然动作在MeshMimic: Geometry‑Aware Humanoid Motion Learning through 3D Scene Reconstruction论文中,北京人形聚焦传统动作模仿仅学习姿态序列,忽略真实环境三维几何约束,真机运行极易发生穿模、踩空等的行业痛点。将三维场景网格几何信息引入全身运动模仿学习,让机器人读懂障碍物、地面、物体的空间边界,学习适配真实环境物理规则的全身动作,显著提升仿真到真机迁移效果,为人形机器人从基础行走迈向复杂环境下的全身协同运动提供了新的技术路径和数据支撑。arXiV地址:https://arxiv.org/abs/2602.15733
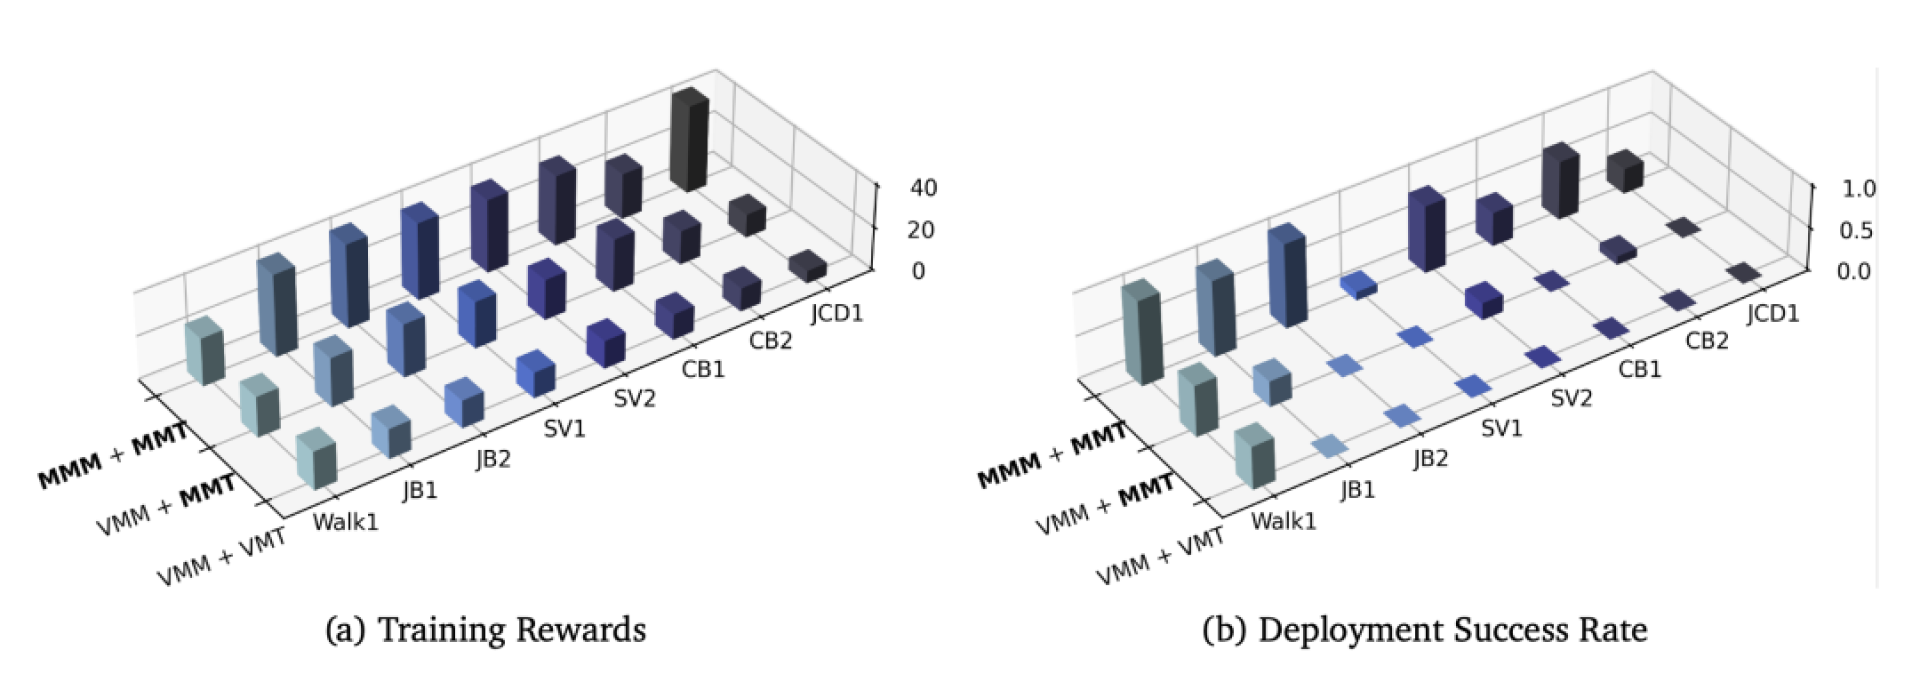
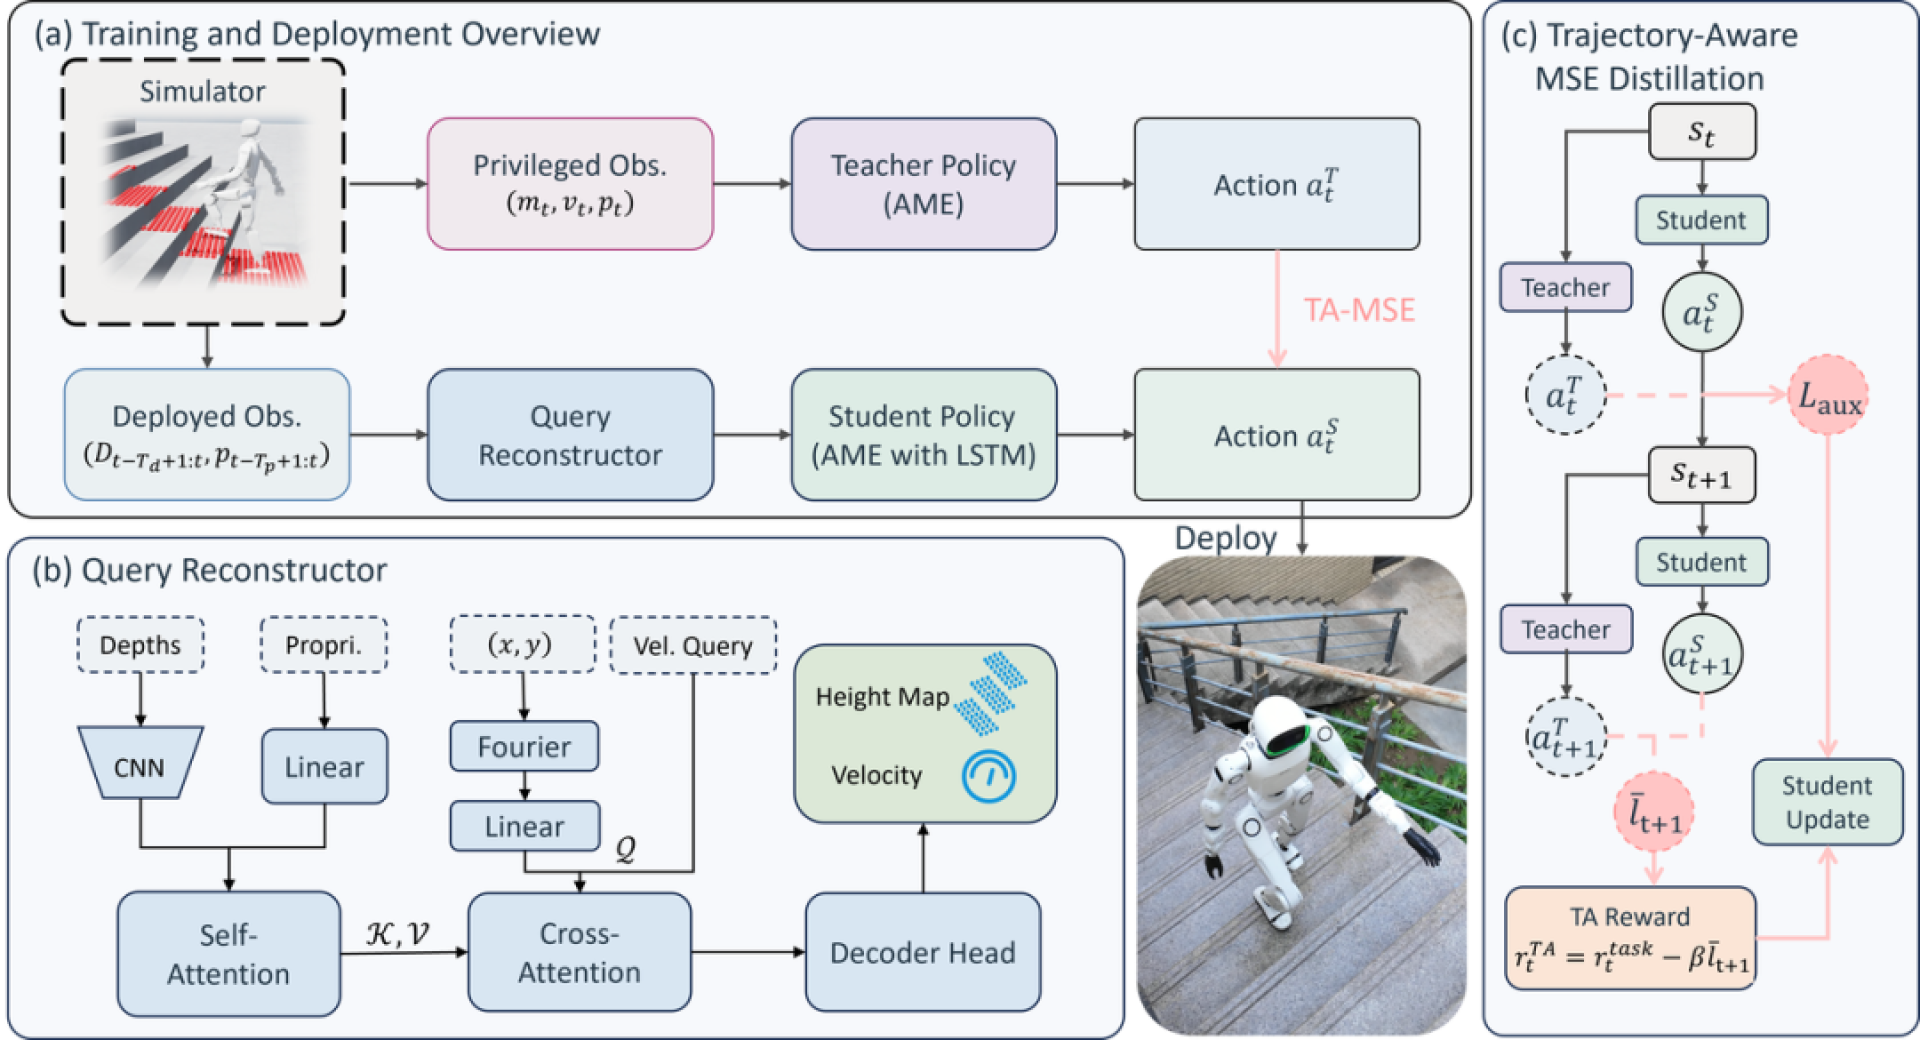
SOLO:让人形机器人“走得稳、走得远、看得懂复杂地形”在SOLO: Stable Omni‑terrain Long‑Horizon Perceptive Humanoid Locomotion这篇论文中,北京人形针对人形机器人在真实环境下的长距离运行时面对地形切换、视角和姿态变化的长时脆弱性进行探索,总结了地形重建过于平滑、传统策略蒸馏忽略了当前动作对未来状态的影响两大核心问题,并通过Query Reconstructor(QR)和Trajectory-Aware MSE(TA-MSE)来处理这两个问题,用位置专属查询保留地形细节,用下一状态分歧改善长期控制信用分配,实现复杂混合地形下连续稳定长距离行进,夯实人形机器人基础移动能力。arXiV地址:https://arxiv.org/abs/2608.26583
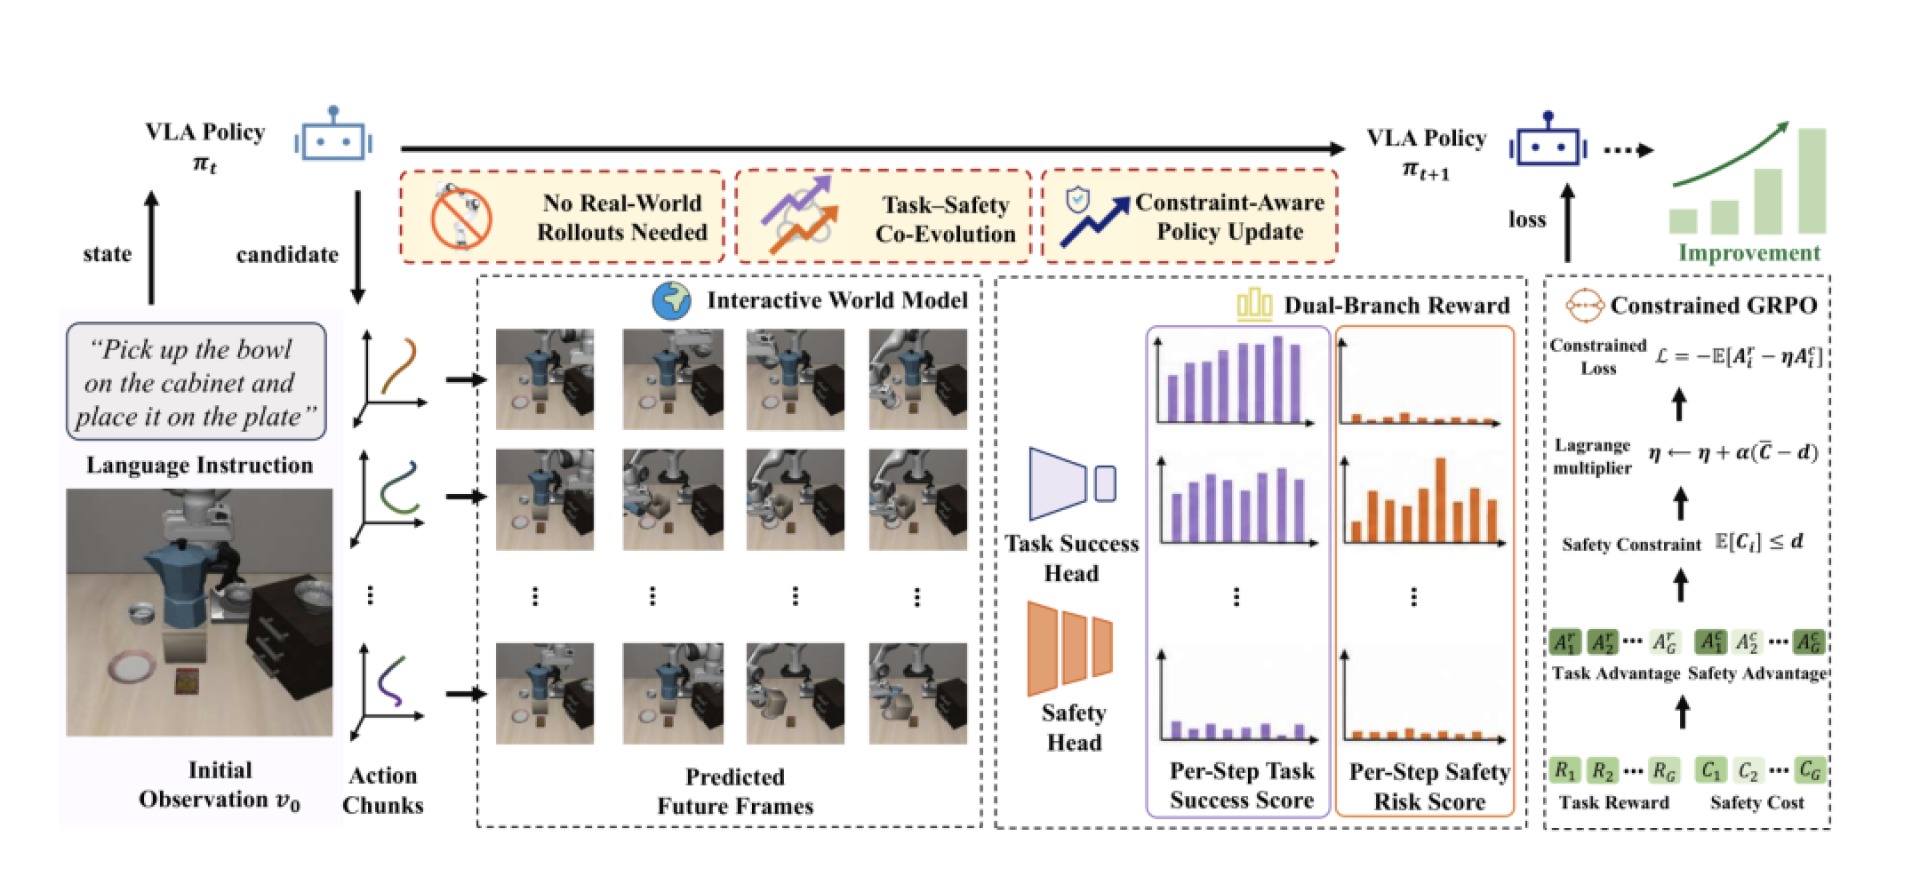
在 SafeDojo: Safe Reinforcement Learning for VLA via Interactive World Model 论文中,北京人形则是重点关注了VLA 模型在真实环境运行中,时常出现碰撞、越界、输出危险动作的问题。目前,VLA模型在真实环境部署时的安全问题是行业最大落地障碍,SafeDojo 搭建交互式世界模型,在想象仿真空间提前预判风险,把安全校验闭环嵌入强化学习训练流程,在保留模型任务泛化能力的同时,大幅降低人形机器人真机试错风险,为开放环境 VLA 部署构筑坚实安全底座。arXiV地址:https://arxiv.org/abs/2606.20698在 SafeDojo: Safe Reinforcement Learning for VLA via Interactive World Model 论文中,北京人形则是重点关注了VLA 模型在真实环境运行中,时常出现碰撞、越界、输出危险动作的问题。目前,VLA模型在真实环境部署时的安全问题是行业最大落地障碍,SafeDojo 搭建交互式世界模型,在想象仿真空间提前预判风险,把安全校验闭环嵌入强化学习训练流程,在保留模型任务泛化能力的同时,大幅降低人形机器人真机试错风险,为开放环境 VLA 部署构筑坚实安全底座。
arXiV地址:https://arxiv.org/abs/2606.20698
当前,多数国内外团队聚焦单点发力——做行走的不能操作、做操作的不管安全。北京人形的8篇成果证明:真正面向真机落地的具身智能,必须是一套成套矩阵、闭环打通、全链路覆盖的系统工程。依托「慧思开物」最强大小脑平台,北京人形已构建从数据生成与增强(RoboGene/RoboAug)→ 全身运动与全地形移动(SOLO/MeshMimic)→ 分层控制执行(HAF-VLA)→ 在线迭代进化(Robo-ValueRL)→ 部署安全约束(SafeDojo/Barrier Guidance)的完整技术闭环,是国内极少数同时具备全栈具身智能理论+算法+真机验证能力的人形团队。
2026年,北京人形已累计有20余篇原创论文先后入选ICLR、ICRA、ICML、IROS、CoRL等全球机器人与人工智能领域权威顶会,持续在具身基础模型、机器人实操控制、运动规划与安全约束等方向输出中国原创成果。密集的顶会落地,是具身智能“国家队”从单点突破走向体系引领的直观印证。
「慧思开物」最强大小脑平台已陆续开源通用VLA大模型、VLM视觉语言模型、世界模型、RoboMIND标准化数据集、ArtVIP仿真资产等多项核心技术成果,累计赋能数百家企业与科研院所开展技术研发。本次8篇论文中的核心成果将直接注入「慧思开物」平台开源开放,同步反哺天工系列人形机器人的赛场实战与工业落地能力,以科研长赢托举冠军天工持续突破。
立足国地共建具身智能创新中心定位,北京人形将持续以顶会前沿科研为牵引,依托「慧思开物」最强大小脑平台与「具身天工」硬件通用平台的双引擎生态优势,加速推进具身智能关键技术国产化与成果产业化落地,助力我国在全球通用人形机器人与具身智能赛道持续掌握技术话语权,以体系化原创科研定义具身智能全球领导者地位。


 京公网安备11011202100775号